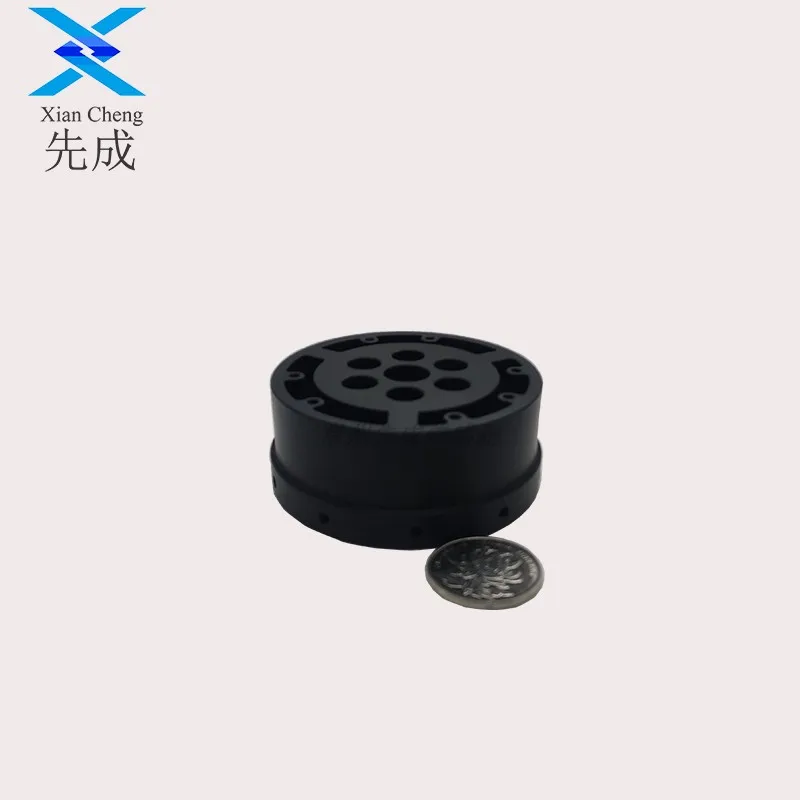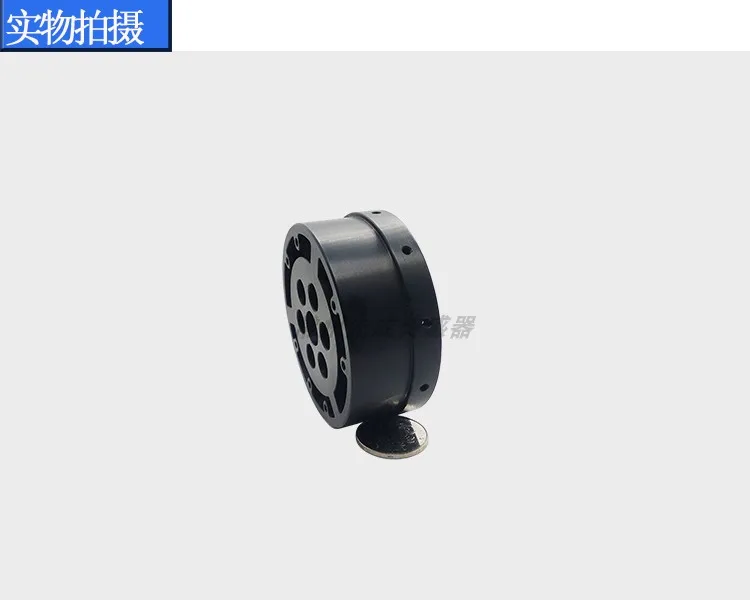
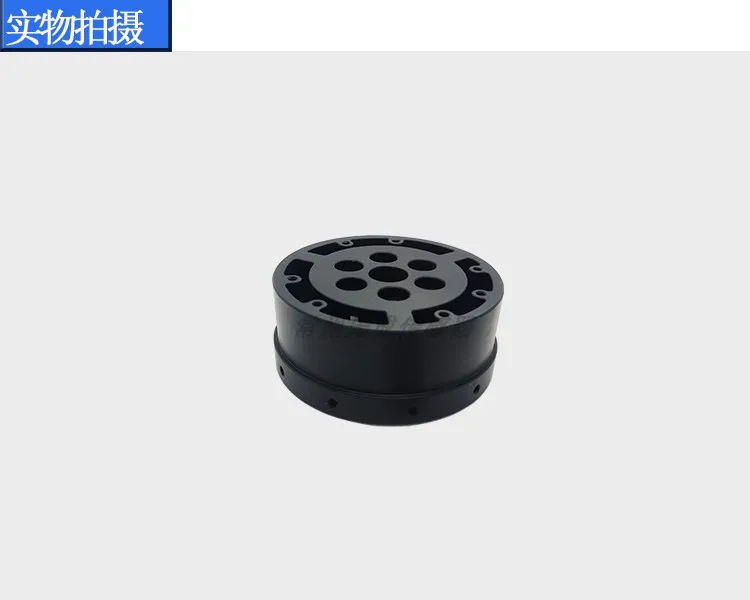
Трёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силы
  • Трёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силы
  • Трёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силы
  • Трёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силы
  • Трёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силы
  • Трёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силы

Трёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силы

68 180 руб.

Описание

Трёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силыТрёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силыТрёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силыТрёхполосный датчик силы трехмерная сила многомерная сила рука робота шарнирная конечная база измерения силы

'

Характеристики

Texture of material
Metal
Place of Origin
Chinese Mainland
Output model category
Analog sensor
Applicable scenario
Robot joint
Sensor category
Pressure and force sensors
working voltage
10V