

Описание
Тип 1: шасси + малиновый пирог + радар
Тип 2: Stm32 шасси + малиновый пирог
Тип 3: Stm32 шасси тележки
Для подавляющего числа строителей понизьте порог, начните с самых низких costROS
| Параметры конфигурации оборудования робота EggplantOpen source | |
| Максимальная прямые скорости | 1,2 м/с |
| Максимальная скорость вращения | 6.6rad/s |
| Размер автомобиля | Два драйвера: 210*260 |
| Модель водителя | Дифференциальный speedPIDSpeed регулирования езды на автомобиле |
| ROSUnderlying драйвер | Stm32 |
| ROSUpper езды на автомобиле | Raspberry pie3B/промышленный компьютер (может поддерживать k1, TX1, tx2andx86такие как платформа) |
| Батарея | 2800ma |
| Мотор | 12 В 280 об/мин Приведите ваш own360Wire кодер |
| IMU | GY-85Nine-axis гиродатчиком |
| Радар | EAILaser радар |
| Камера | Может поддерживать Raspberry pieCSI camera s и othersUSBDrive-free camera |
Предоставьте полный набор материалов с открытым исходным кодом

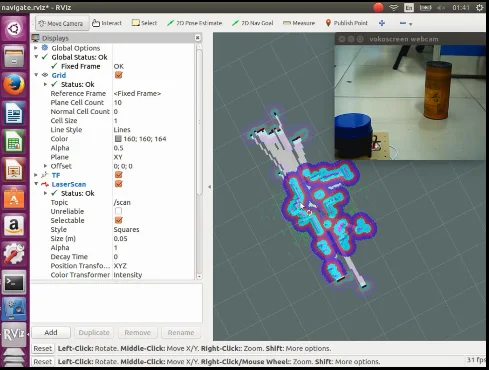
Частичное Функция Дисплей


Через transplantrosserialTostm32In, исключая собственное определение пользователя протокола androsкоммуникация,
Большое удобство, основанное на онросекспансии и вторичном развитии.
| Баклажаны V1.8Function введение | |
| 1 | Отзывы о ROSOdometer, дифференциальный привод, Регулировка параметров dynamicpid, функция imuangal speed, скорость линии может быть скорректирована на угловой скорости, и есть коррекционные параметры andIMUAutomatic correction function |
| 2 | Лазерная Радиолокационная карта здания |
| 3 | Шлем |
| 4 | Распознавание лиц на основе камеры, отслеживание объектов |
| 5 | Камера-basedWEBRemote мониторинга |
| 6 | Supportstm32базовый драйвер (SupportkeilEnvironment) |
| 7 | Функция предупреждения низкого напряжения |
| 8 | Поддержка дистанционного видео и дистанционного управления Android (исходный код) |
| 9 | Поддержка многоточечной навигации круиз |
| Функции все еще разрабатываются | |
Комплементарные товары


