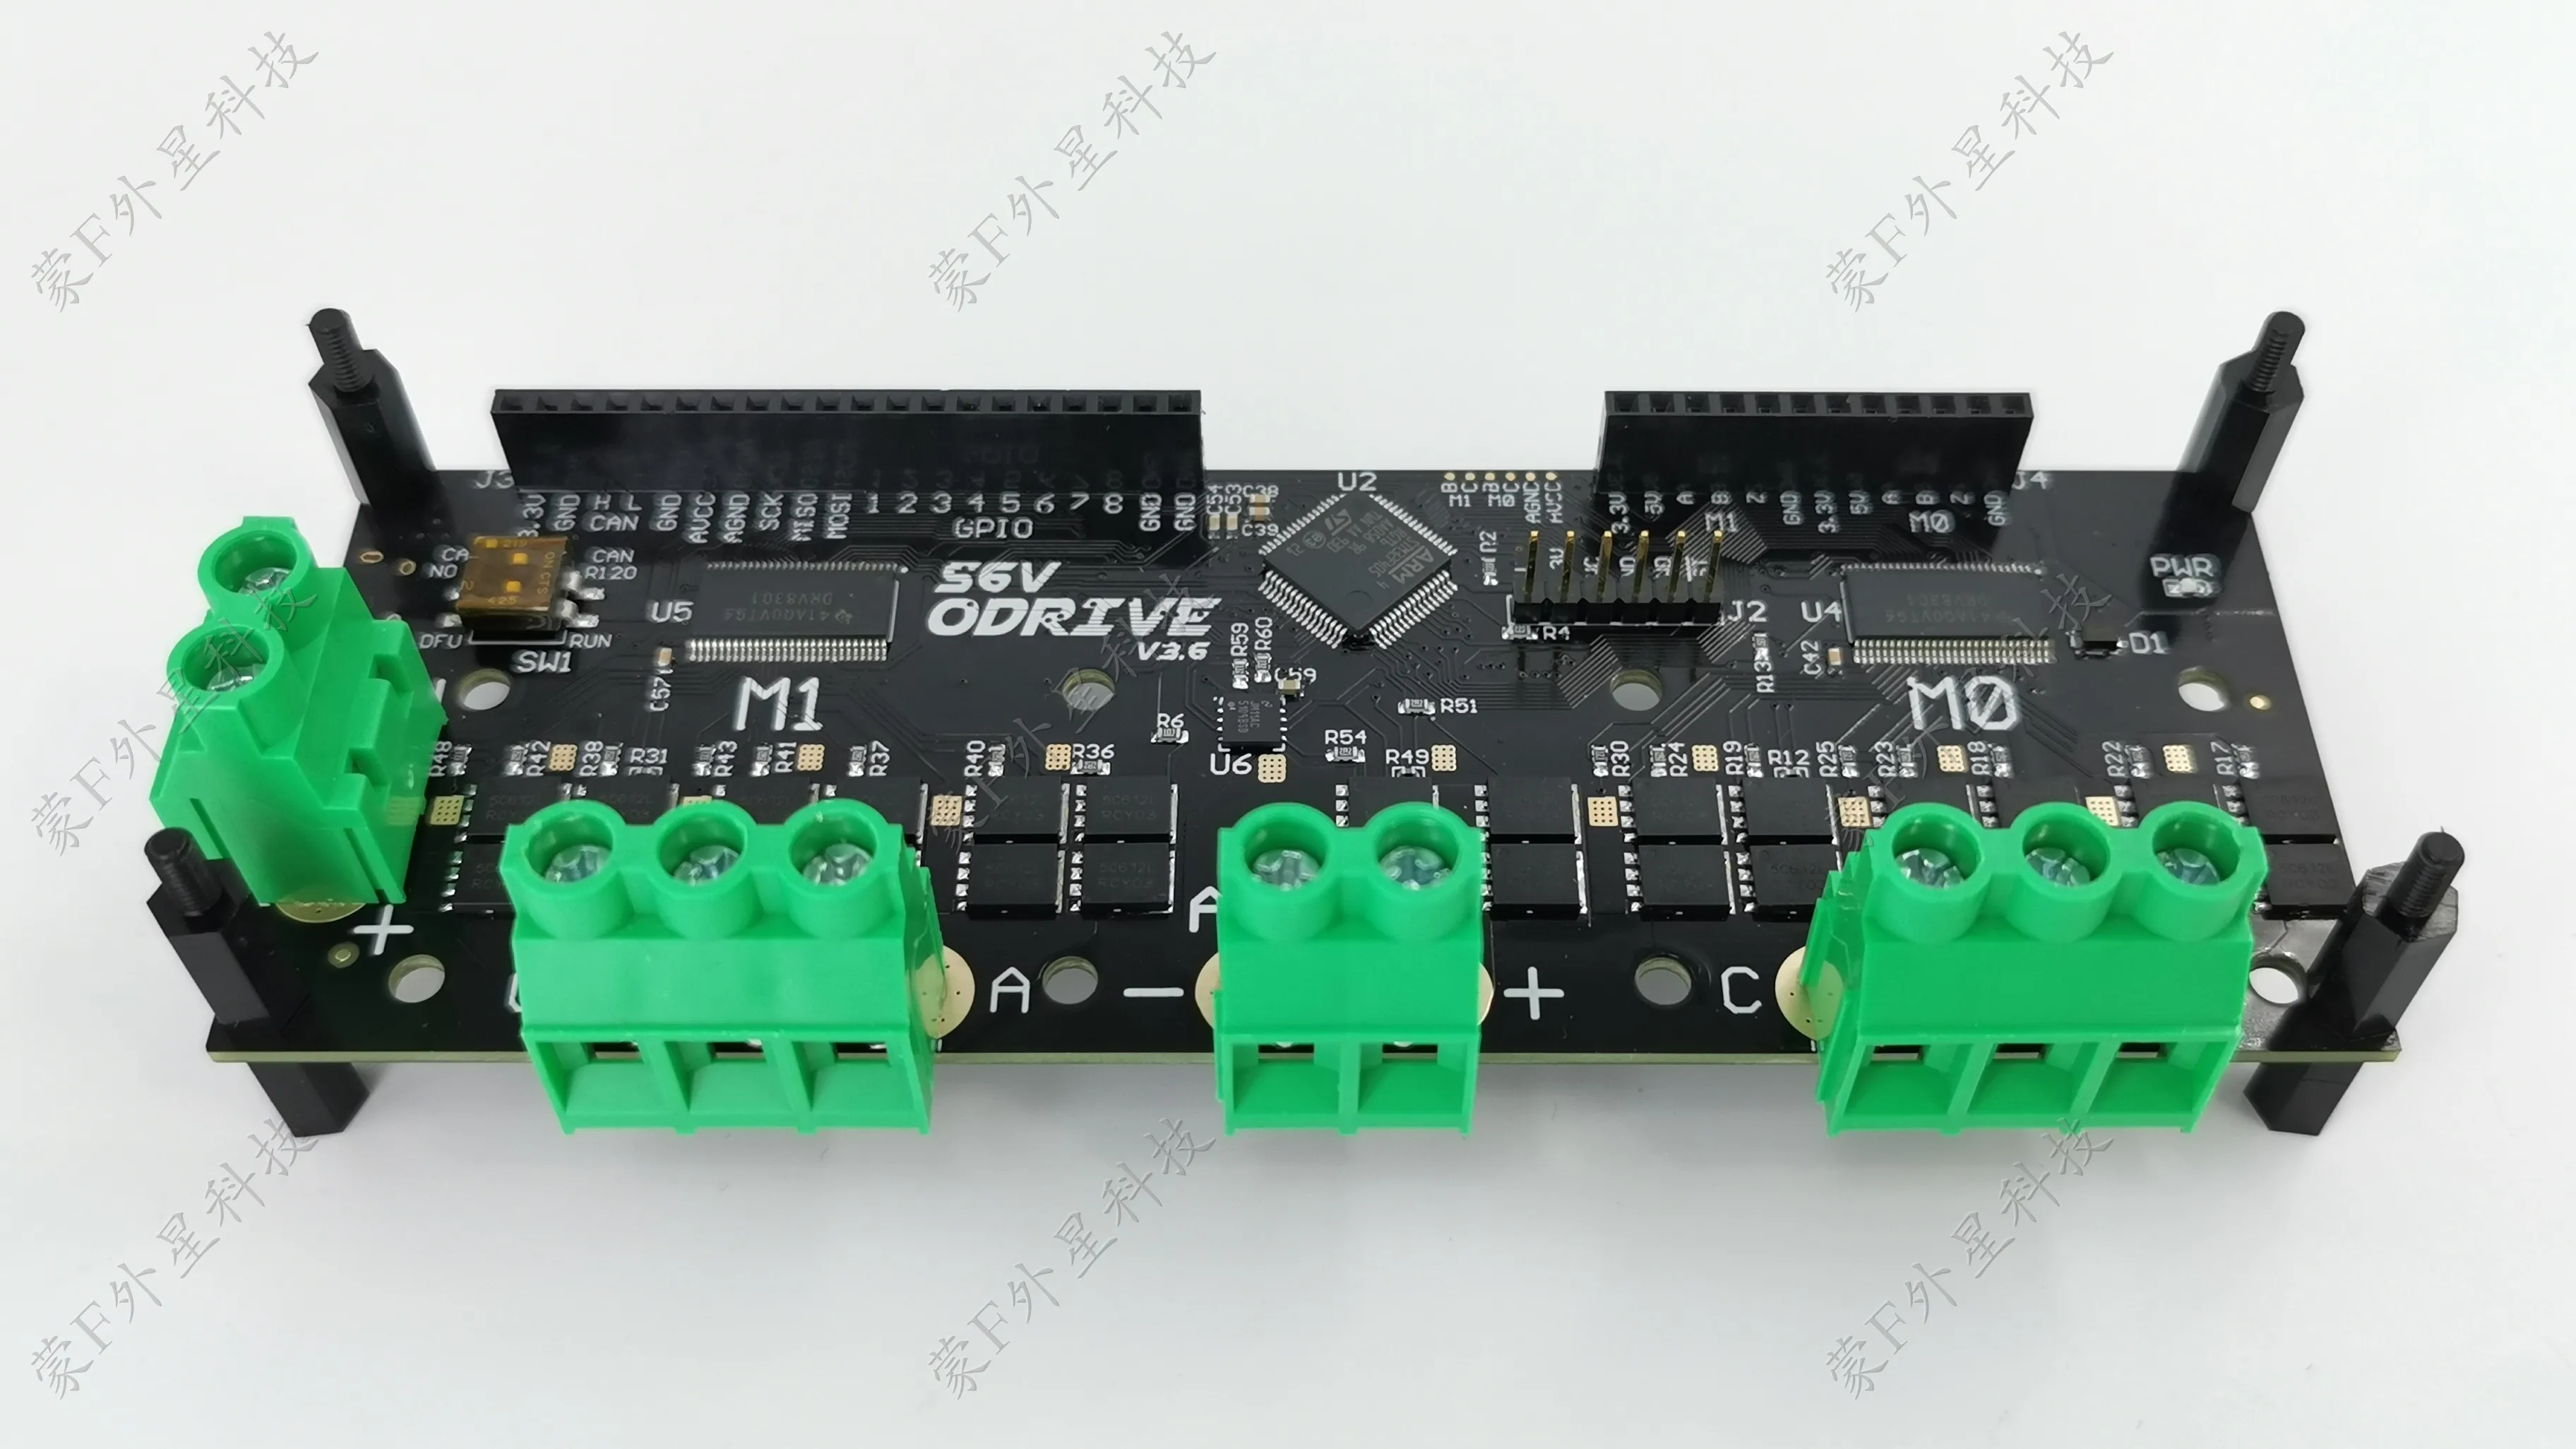




Описание
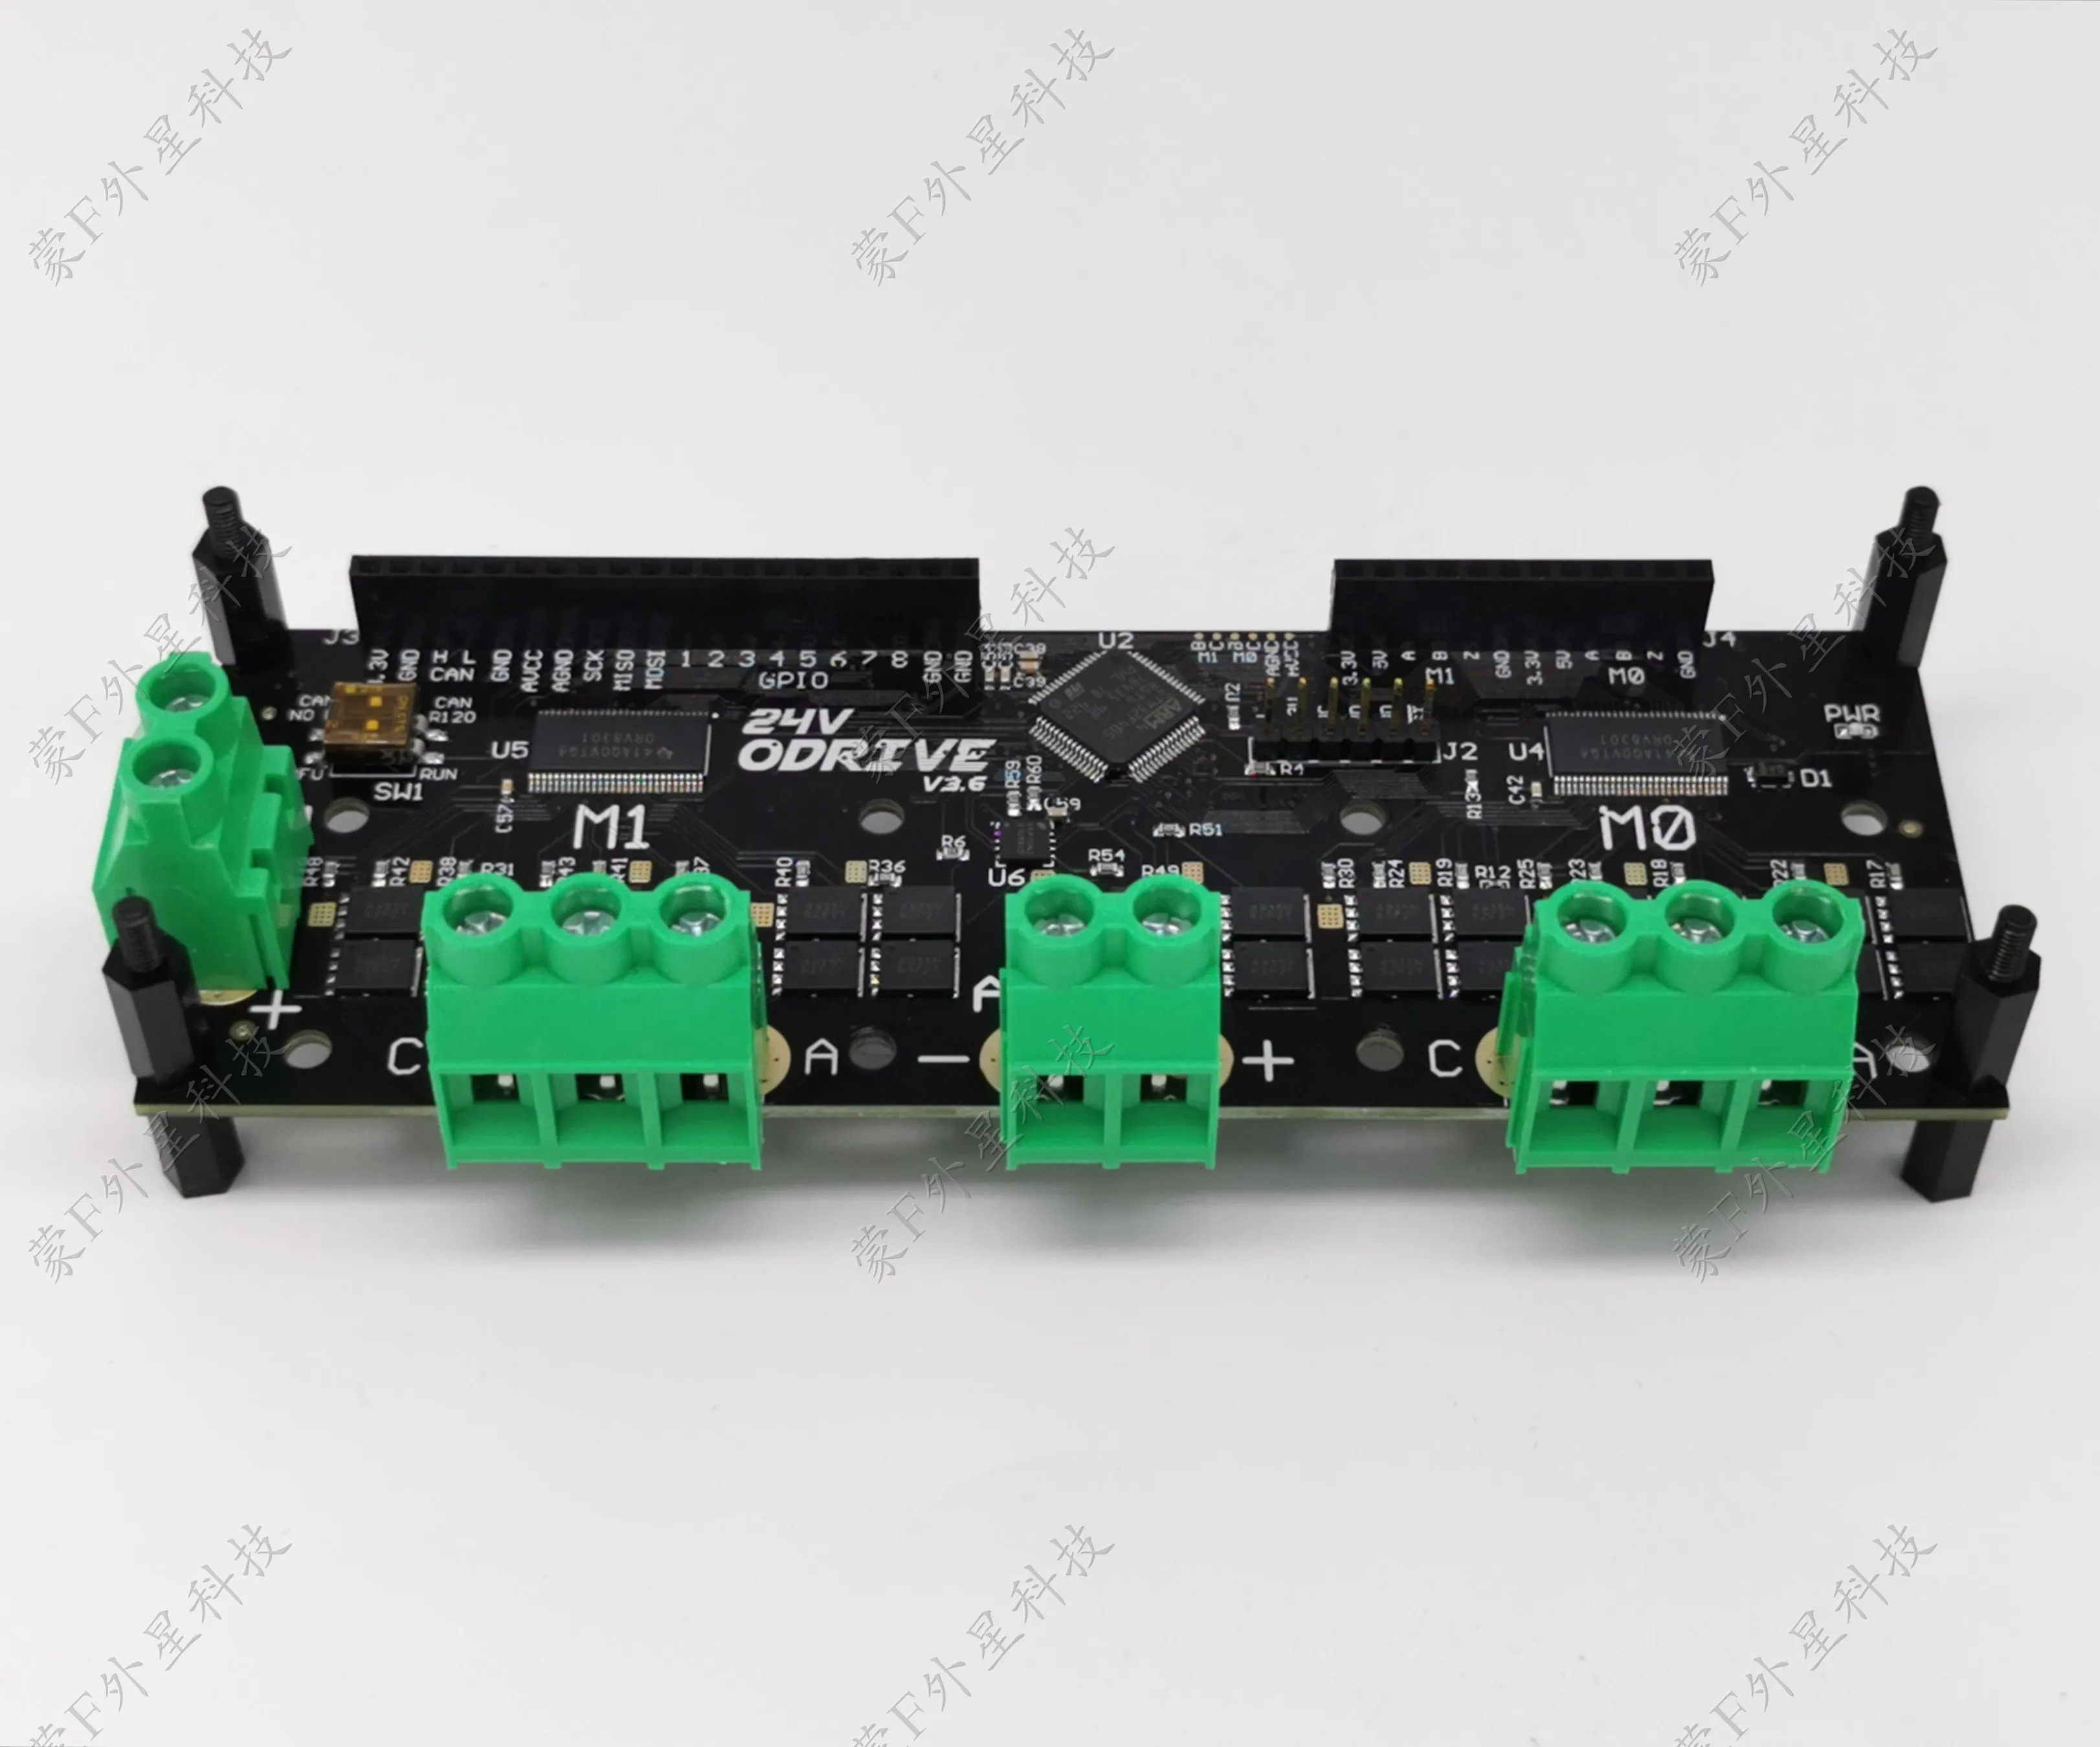
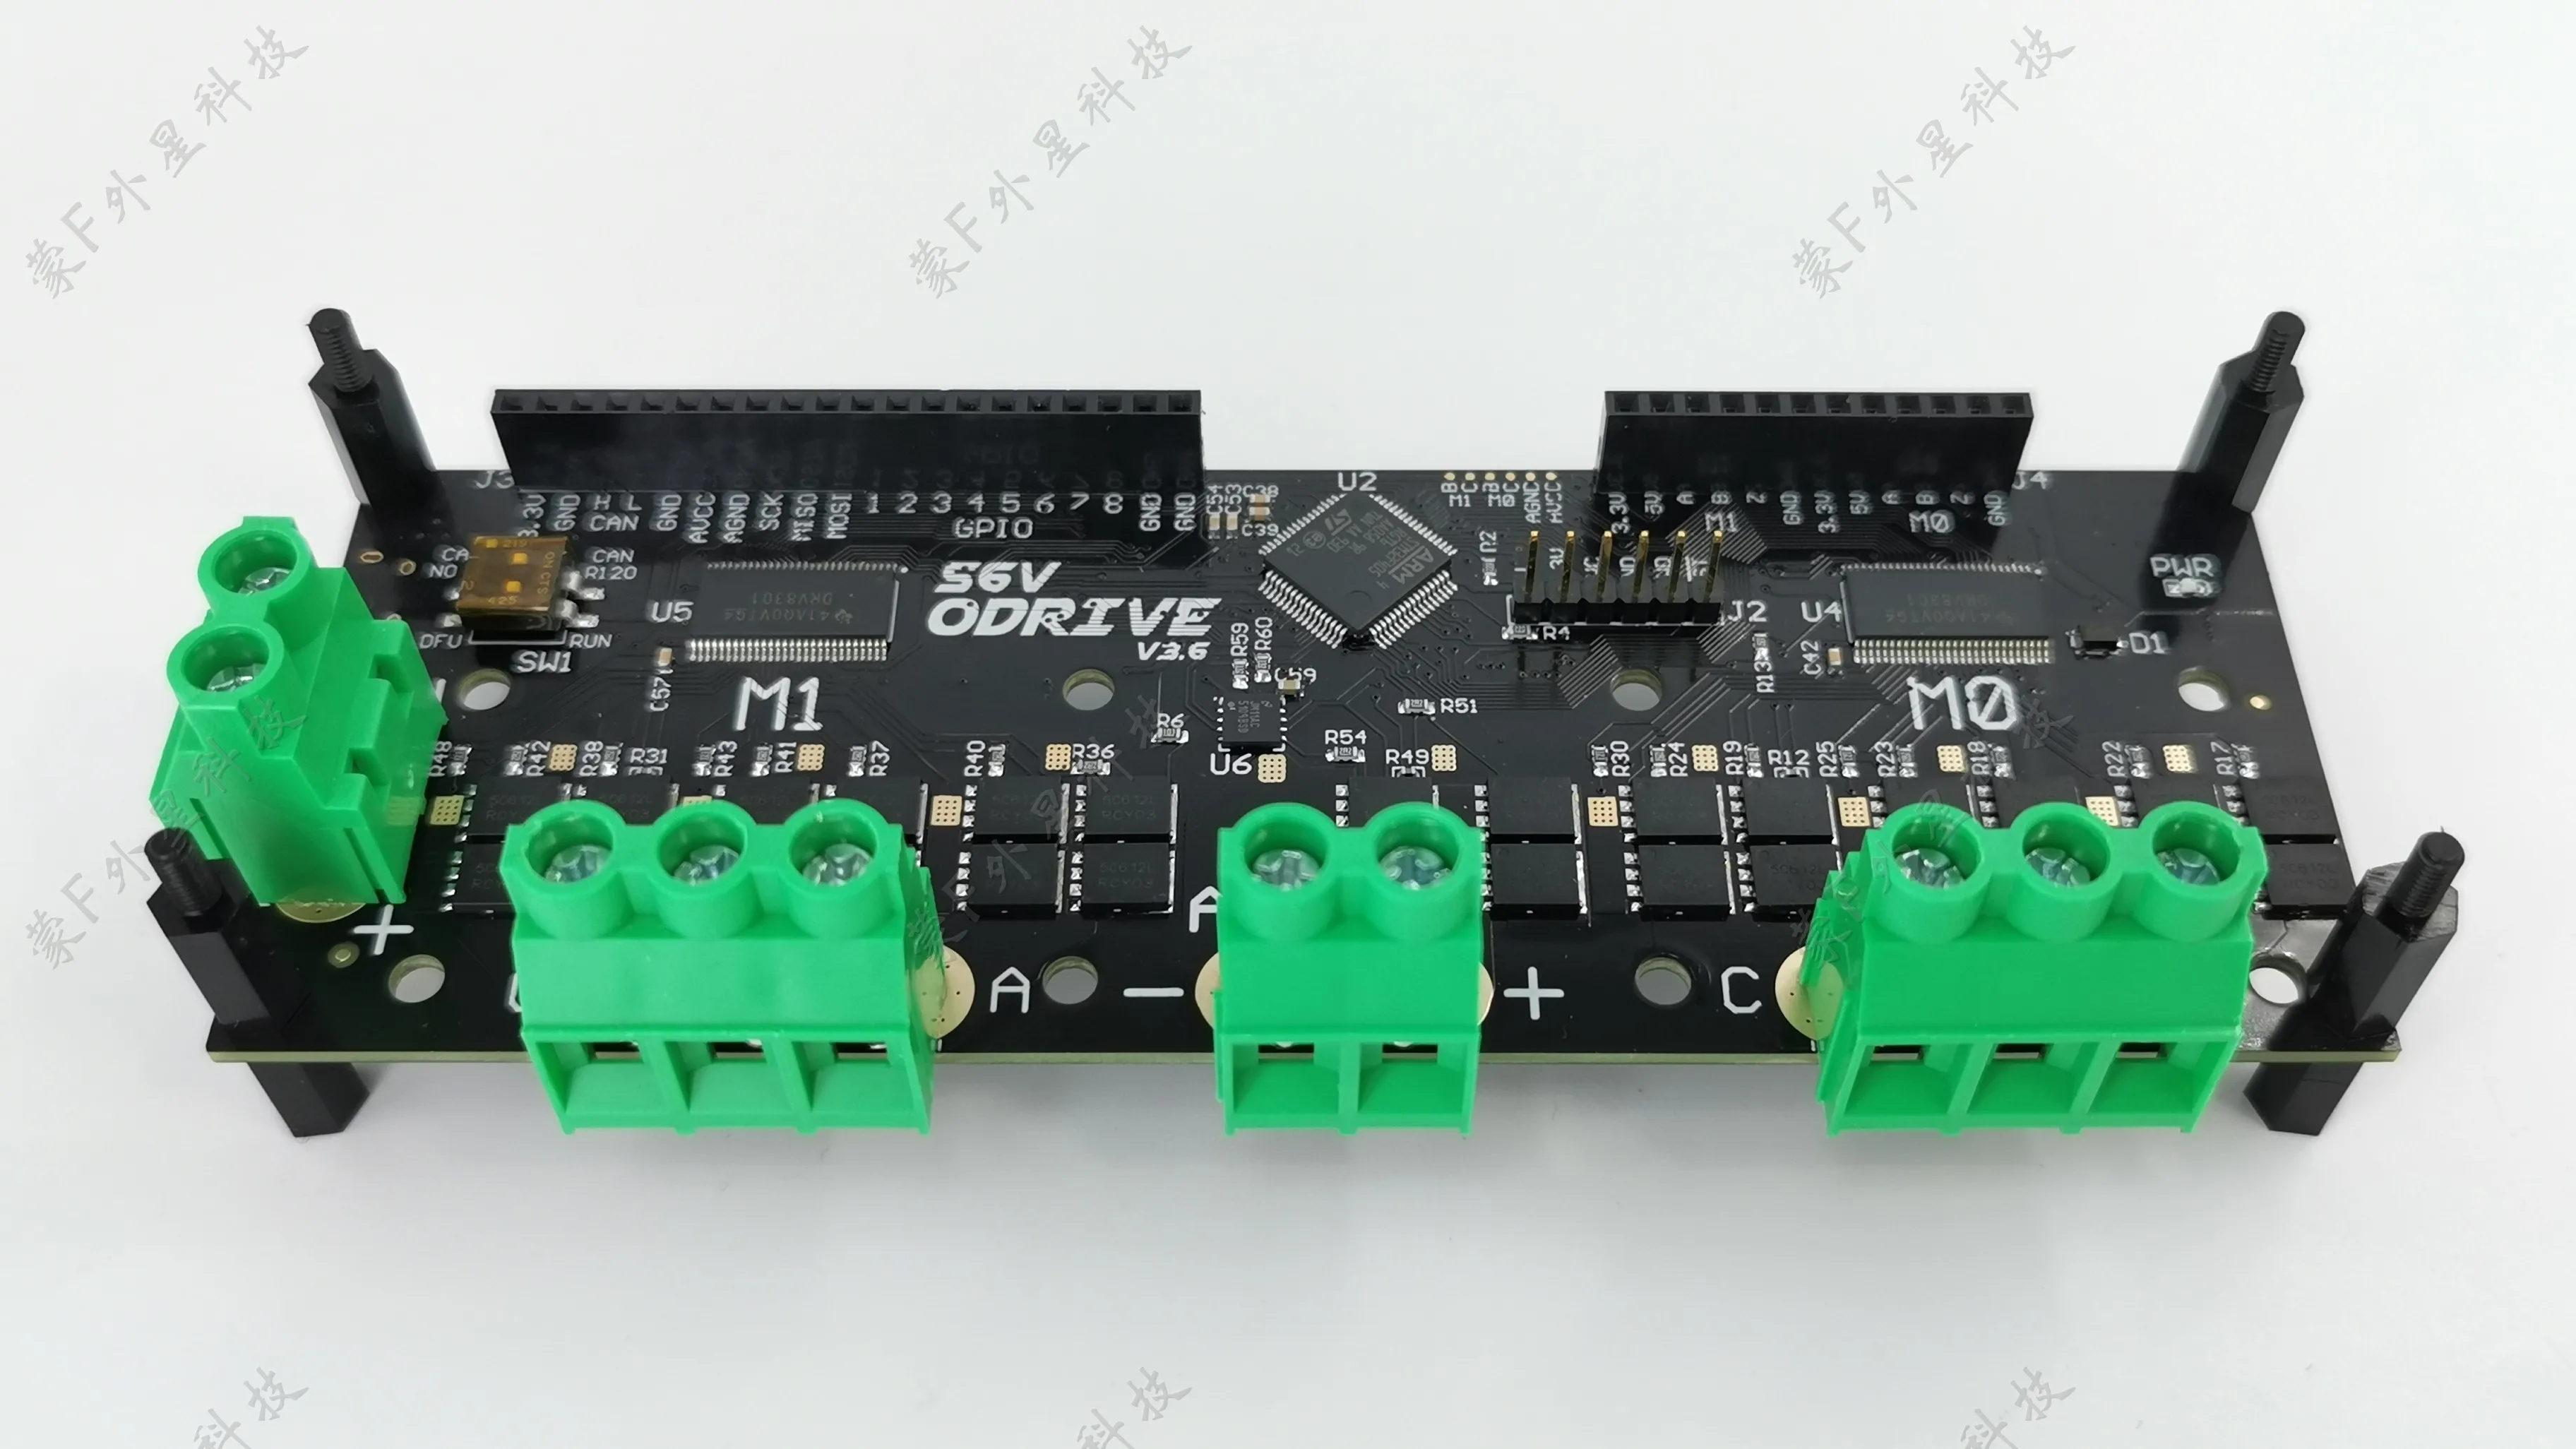
Type1: ODrive24V версия 3,6
Type2: ODrive56V версия 3,6
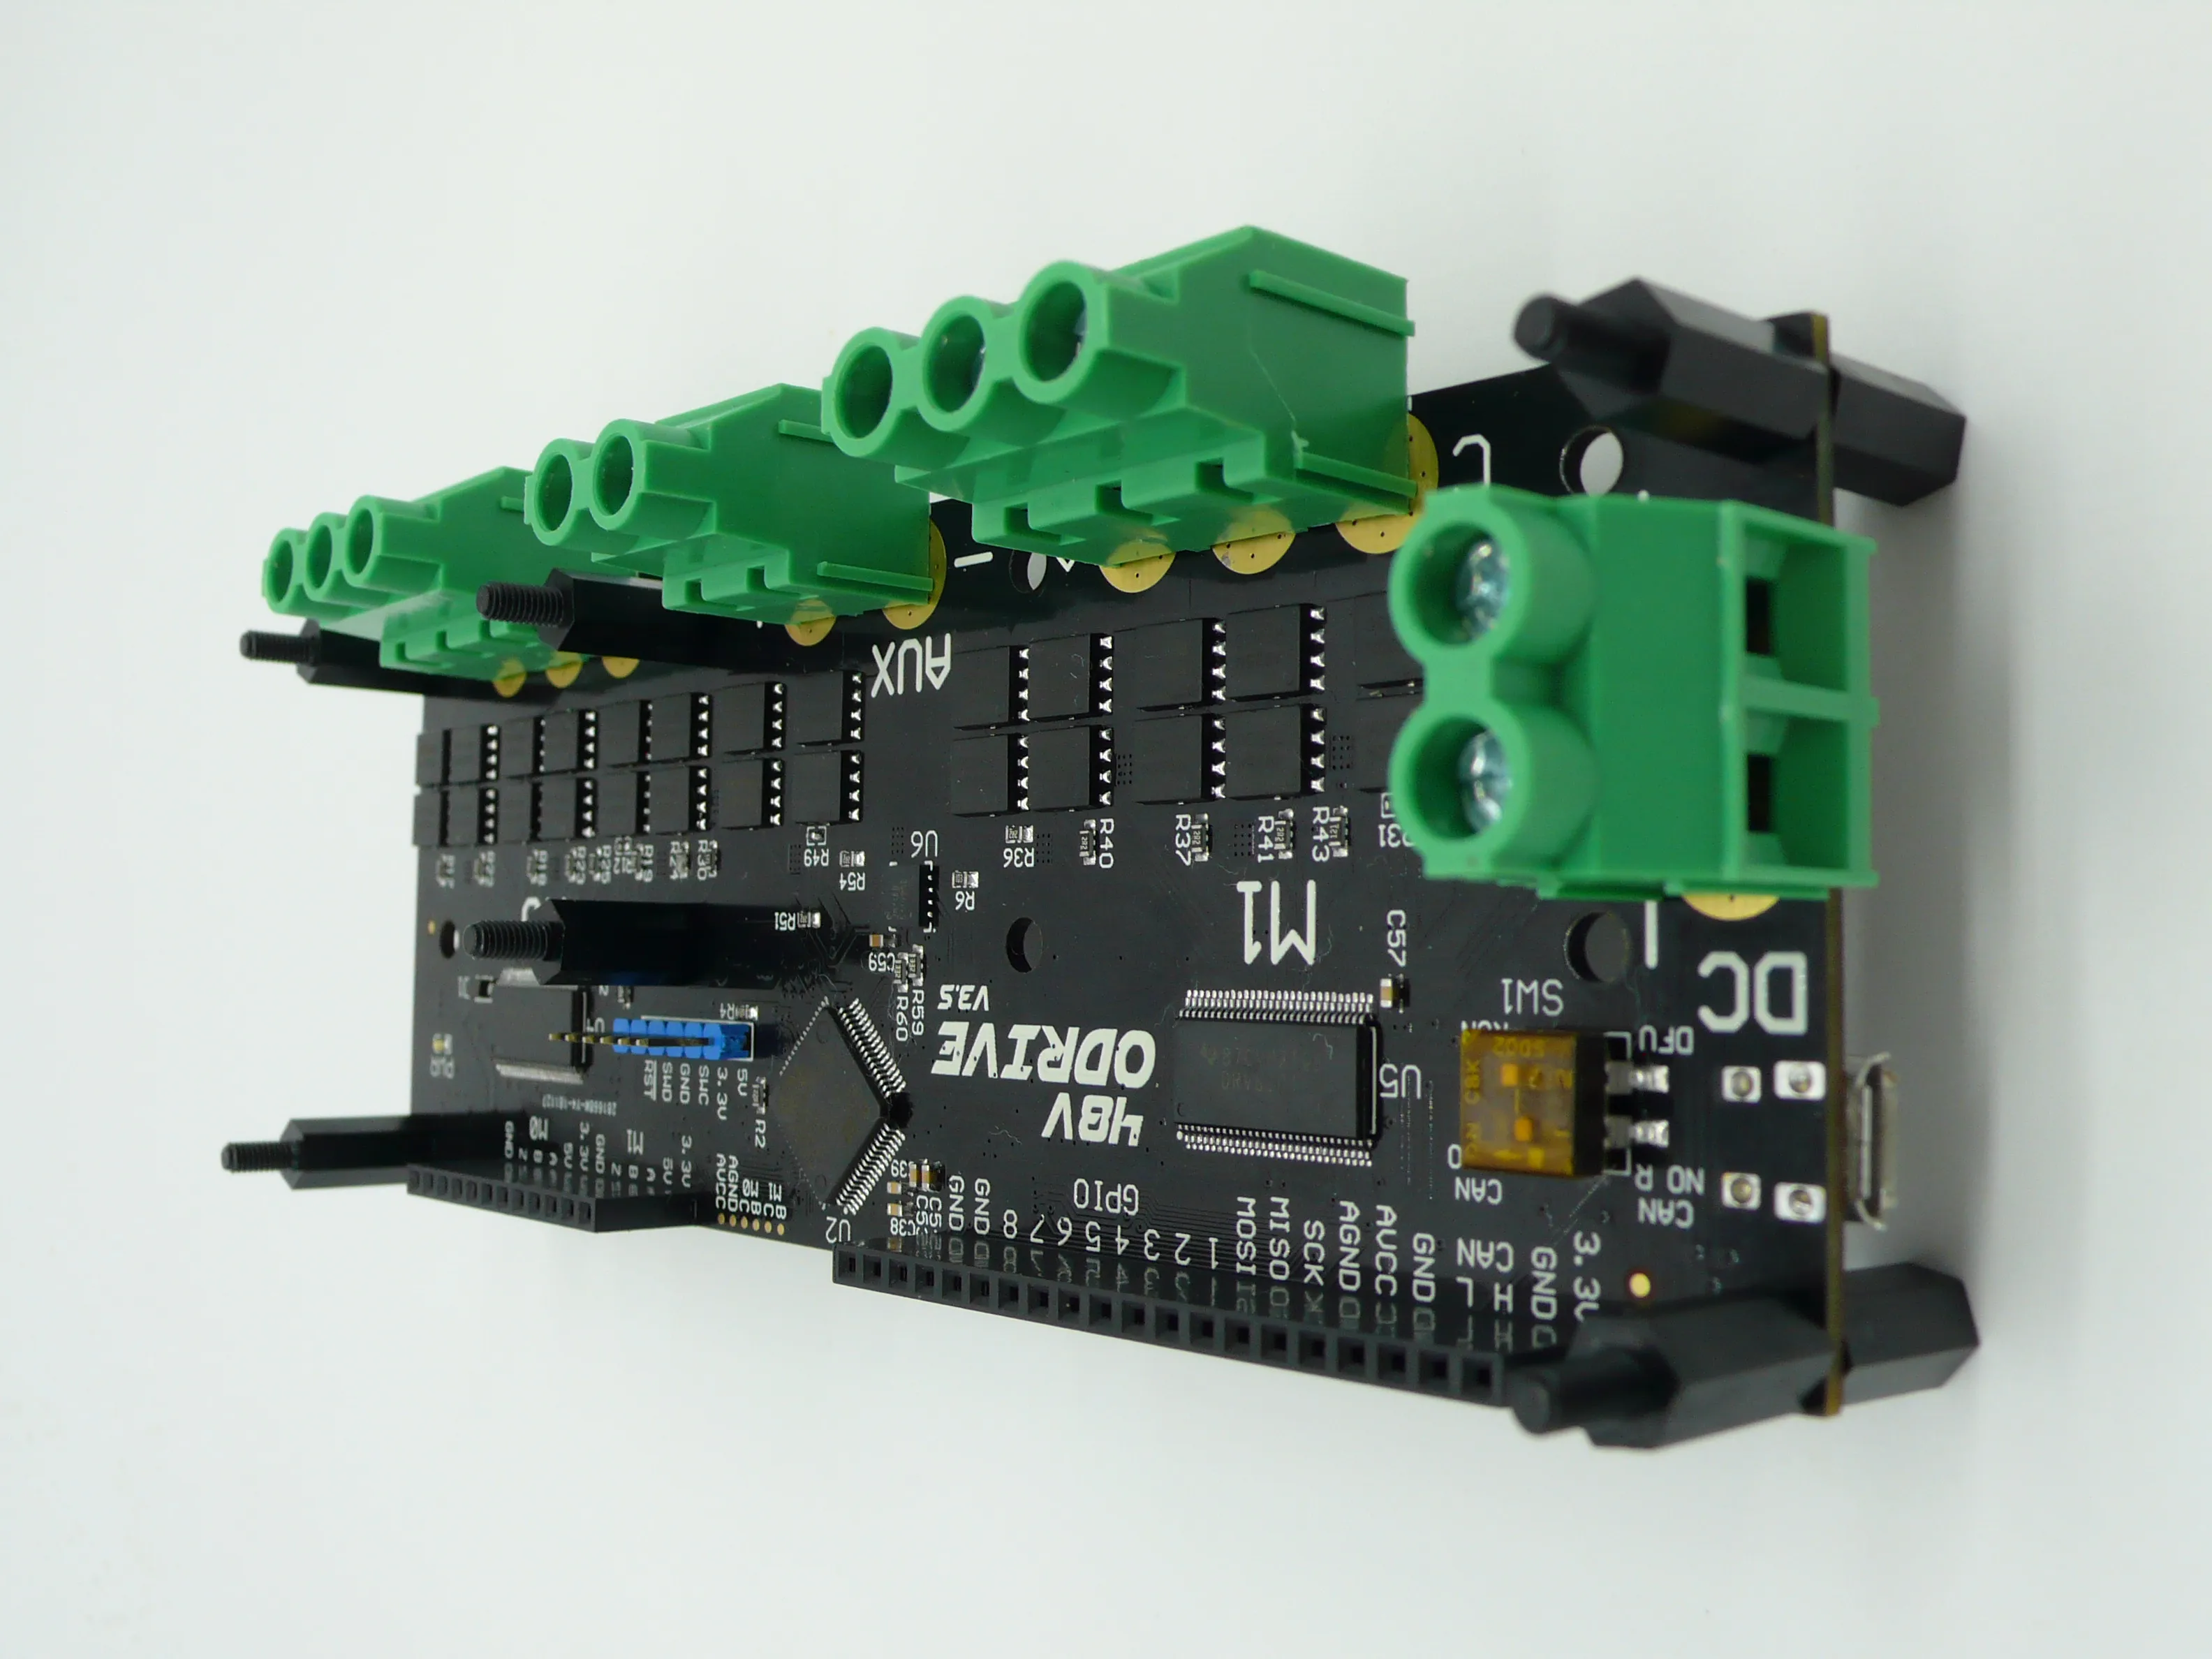
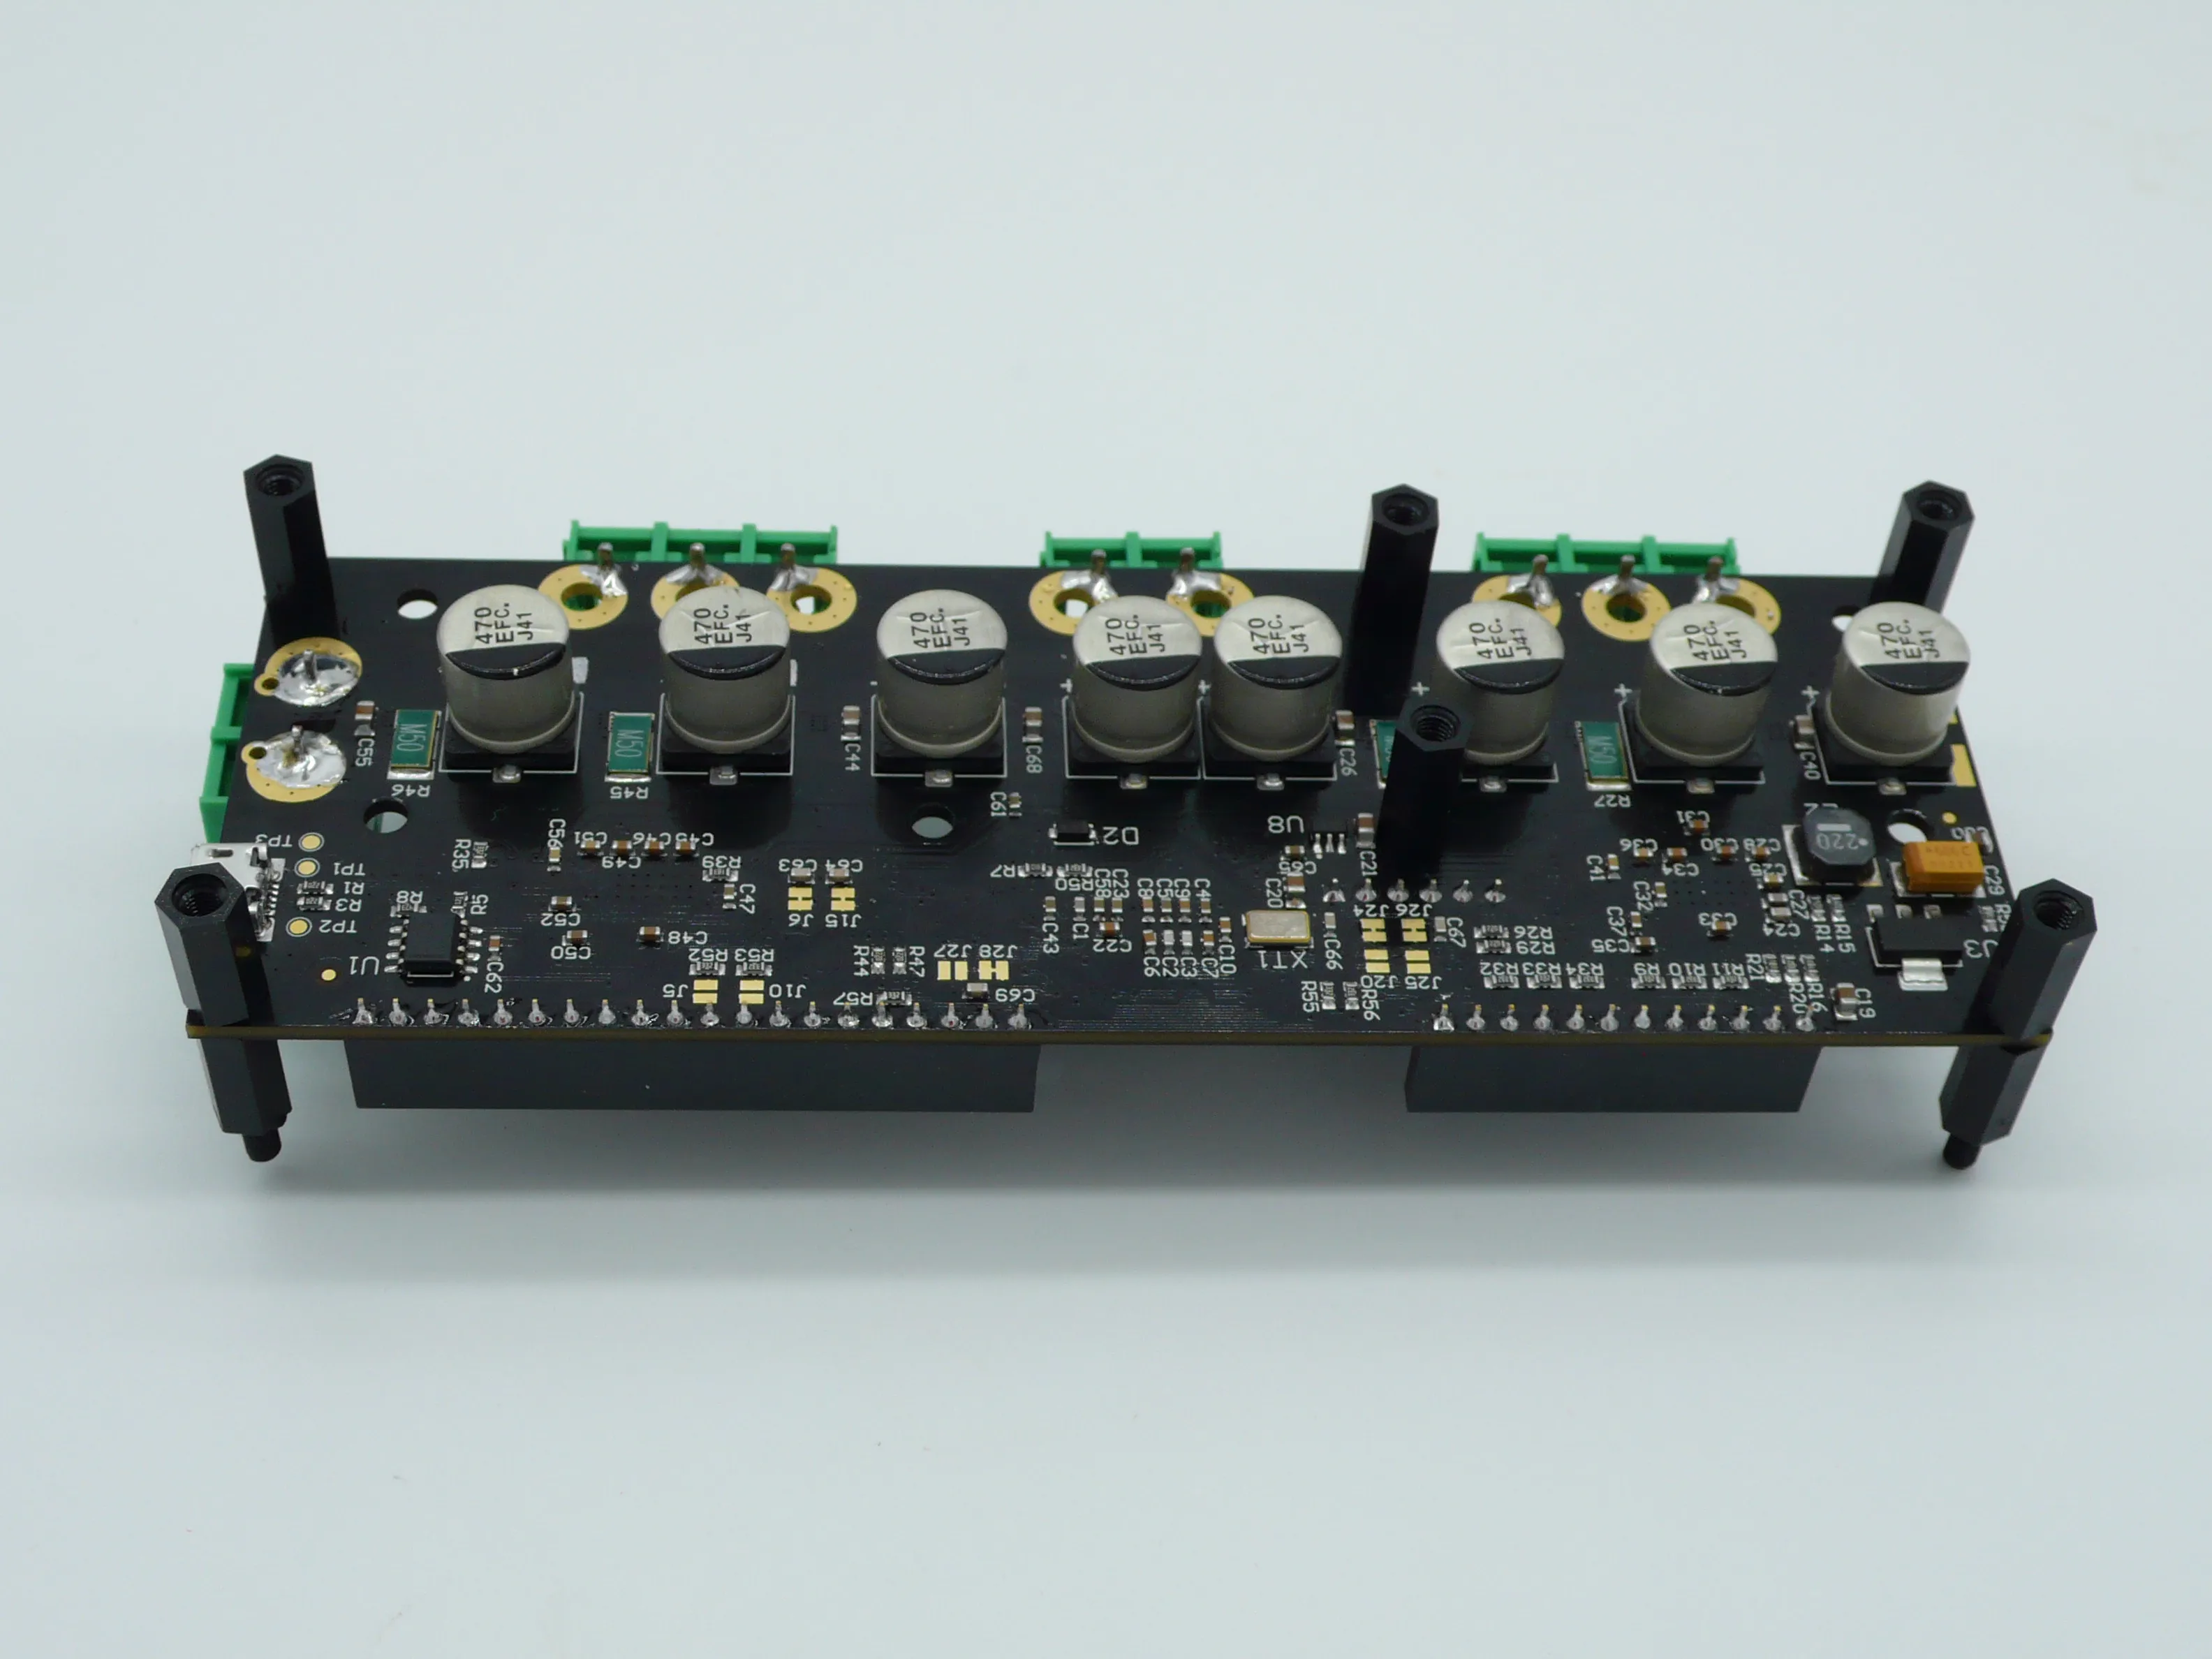
ODriveHardware upgrade toV3.5 V3.6editionPCBFour слой wiring2ounce4напольная золотая пластина
Три контура управления:Скорость, положение, электрический ток
ODrive V3.5edition 24 V 48 V
ODrive V3.6edition 24 V 56вODriveГорение прошивки, тестирование и доставка 。 с сопротивлением мощности
Объяснить: 56вВсе аппаратные силовые трубки импортируютсяNTMFS5C612N60 V 235A 1.5m ΩRDS onNGullyMOSFETTubeУвеличенный ток при падении низкой температуры+Супер дорогоPanasonicПолимерБолее плавная работа электродвигателя конденсатора 。
Загрузка данных: https://pan.baidu.com/s/1PSq2Aw5WiMFYGk0rPBw7Ag



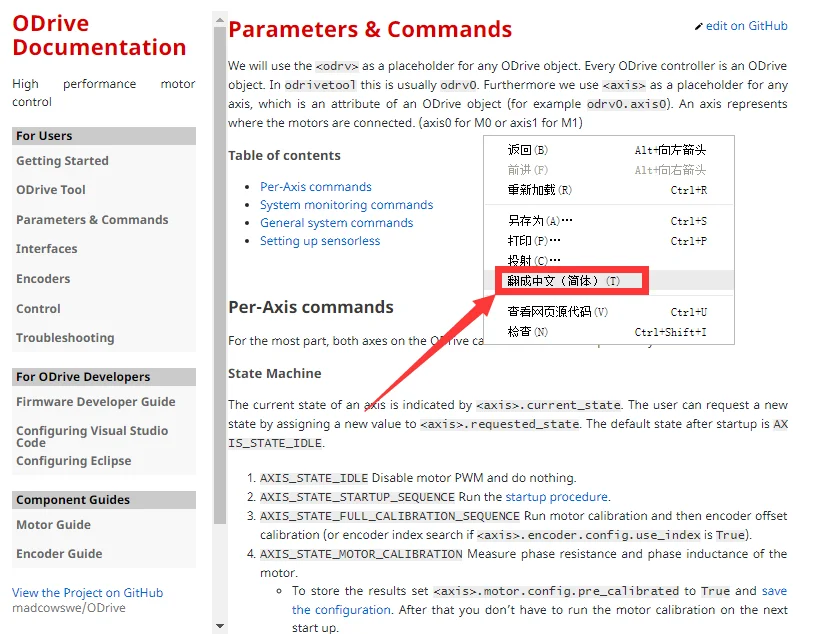
Перевод выглядит следующим образом:
Этот проект о точном приводе BLDCM, дешевизна. Его целью является использование дешевого бесщеточного двигателя в высокопроизводительном Роботе проекта
Введение
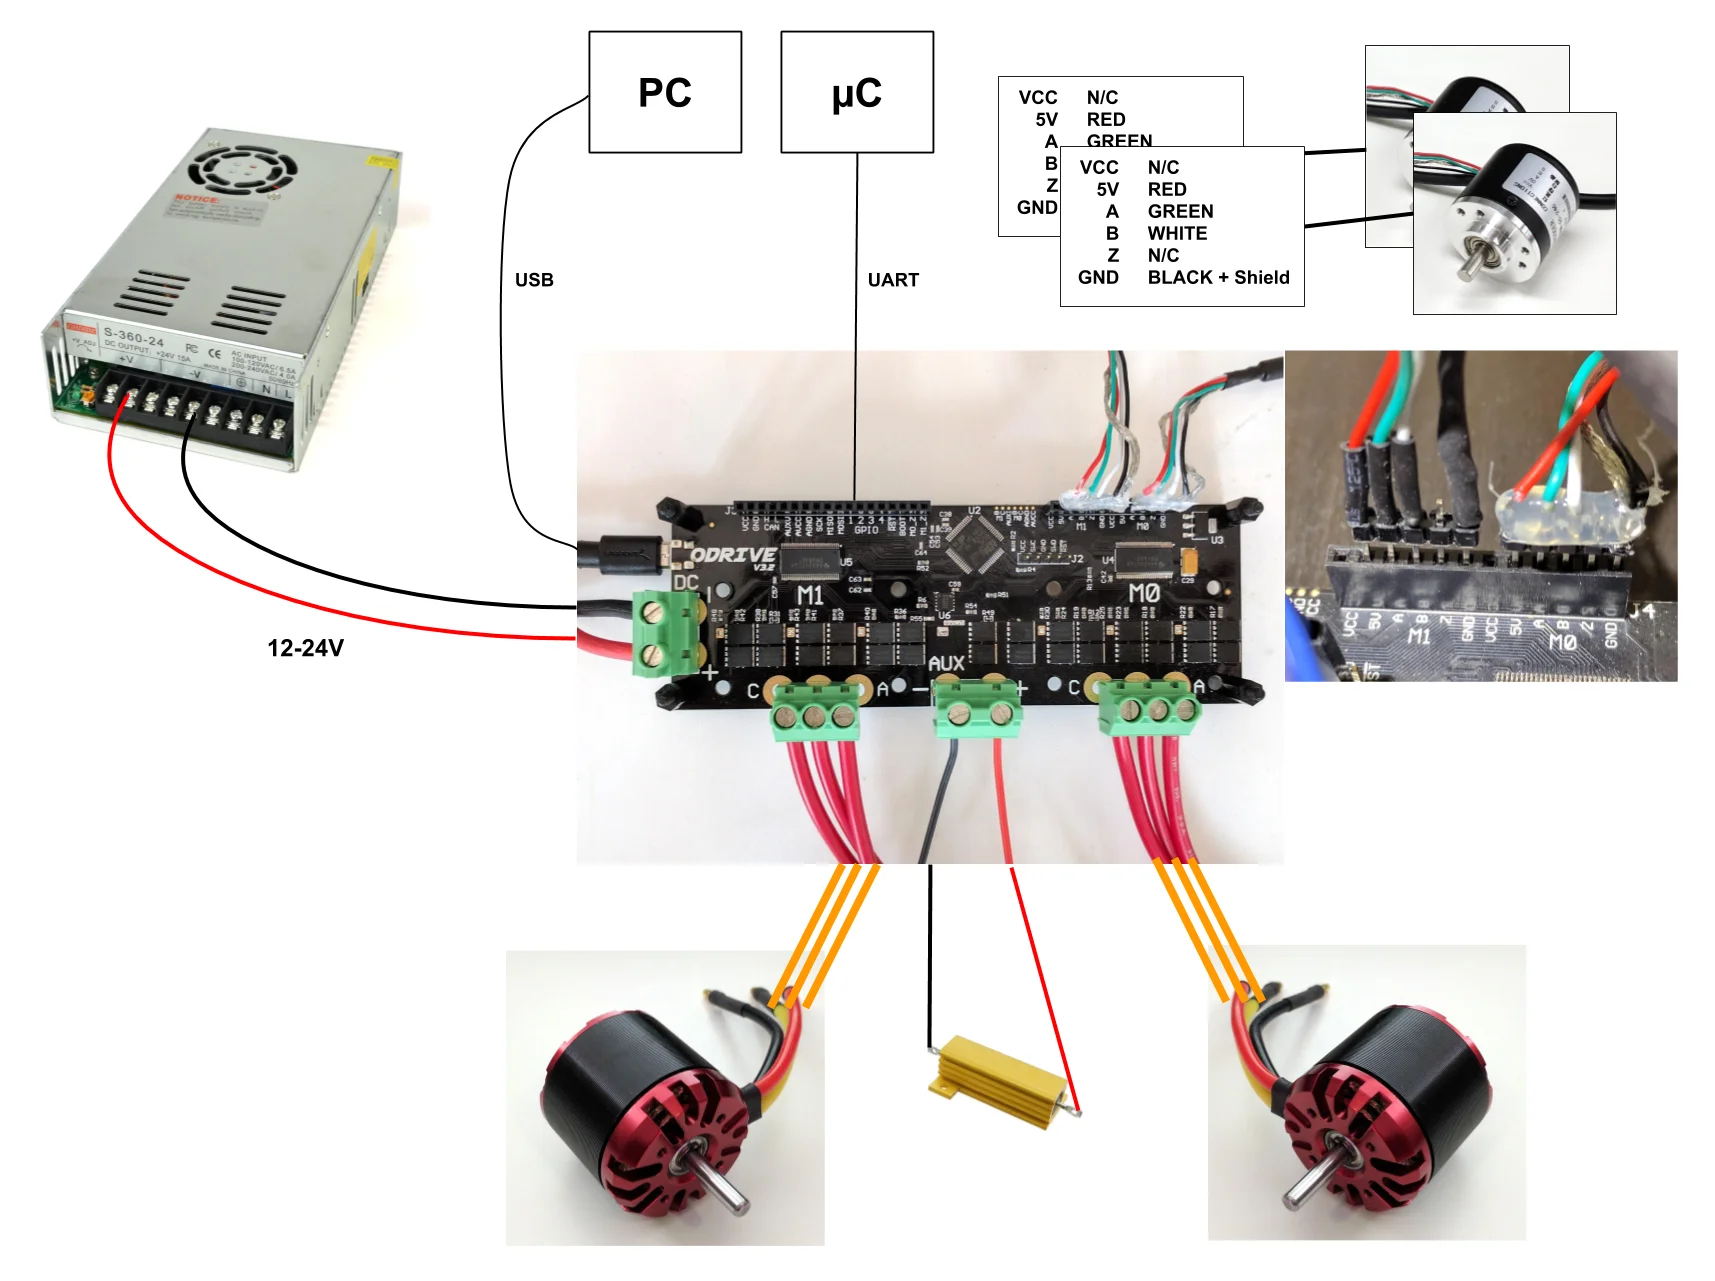
Начните тест с одного двигателя и кодировщика, никаких проблем, даже рекомендуется. обеспечивает хорошее механическое соединение между кодировщиком и двигателем, скольжение может привести к аварийным колебаниям. все не powerI/OAll are3.3VOutput sum5VInput допуск, за исключением: stayODrive v3.2And более ранний, GPIO 3 andGPIO 4I не поддерживает напряжение it5v。 вы Нужен один или два бесщеточных мотора, квадратурный инкрементный энкодер и Силовой Резистор 。 значение сопротивления мощности, которое вам нужно, зависит от настроек двигателя и пиковых значений/средней мощности смещения. хорошая отправная точка a0.47 Ом, 50 Вт подключите фазу двигателя к трехфазному винтовому терминалу и подключите Резистор питания к терминалу theaux。 источник питания (12-24 В) Подключается к DCDCterminal, обеспечивает полярность. не применяйте питание сейчас. подключения датчика toJ4 。 a, BStage требуется, Z (индекс пульса) это опционально. a, BandZLine has3.3kPull-up сопротивление, для открытого Слива энкодера выход. слабый для тока привода (<4ма) одноконцевой толкающий сигнал, вам может потребоваться удалить Нагрузочный резистор 。
Если вы отправляете заказы, вы можете вставить кабель USBport. Если вы отправляете заказы, см. settingsUART, если вы используете шаг/DIR, см. settingsSTEP/DIR
Теперь вы можете: скачать и построить прошивку настроить параметры прошивки для программы запуска печатной платы
Программа запуска показана здесь.
Будьте осторожны: ротор должен быть повернут во время запуска, без смещения нагрузки. это означает, что и масса, и слабые фрикционные нагрузки хороши, но Гравитация или пружинная нагрузка не хороши. внимание, пожалуйста, В видео Двигатель вращается после инициализации, но в текущем по, по умолчанию, необходимо установить Управление позицией в положение 0 (I. e. исходное положение)
Если у вас есть индекс (Z) кодировщик сигнала, он может быть откалиброван один раз и восстановлен при запуске. Вот как это сделать.
Отправка заказов
Запись отправки hereUSBandUARTcommand. Вы также можете иметь lookODrive Arduinolibrary, это легко использовать интерфейс duinoupperuartinterface. Вы также можете считать его как howuartandodrivelement пример связи.
Набор upUART
Скорость передачи: 115200Pin назначение:
GPIO 1: Tx (подключен к другим devicesRx)
GPIO 2: Rx (подключен к другим devicesTx)
GND: вы должны соединить заземляющие провода оборудования вместе. UseODriveOfJ3Any из themGNDPin.
Должен быть выбран шаблон, см. settingsGPIOPattern.
Набор upSTEP/Дир
Pin-код:
GPIO 1: шаг M0
GPIO 2: M0 DIR
GPIO 3: шаг M1
GPIO 4: M1 DIR
GND: вы должны соединить заземляющие провода оборудования вместе. UseODriveOfJ3Any из themGNDPin.
Пожалуйста, обратите внимание на то, что, GPIO_3andGPIO_4stayODrive v3.2не допускается вкл. И below5vlevel, therefore3.3Vsignal! ODrive v3.3And above5vtolantgpiopin 。
Для enableGPIOOfstep/dirPattern см. settingsGPIOPattern 。
Есть еще одна переменная конфигурации calledcounts_per_stepNew для, она определяет «шаг» количество соответствующих кодеров. это может быть любое значение плавающей точки. шаг скорости ожидание тестирования, но он должен по крайней мере иметь дело с 16 кГц. если вы хотите проверить его, пожалуйста, обратите внимание, что, режимы сбоя на более высоких ступенях, как ожидается, будут моторными выключенными и береговыми.
Пожалуйста, обратите внимание на то, что, Линия не включена сейчас, и шаг вперед/направление интерфейса включен по умолчанию, и, пока режим управления позицией asODriveIn, он остается активным. по умолчанию, ODriveStart в режиме управления позициями, так что вам не нужно passUSBSend любую команду для запуска. если вам нравится, вы все еще можете sendUSBcommand 。
Получите помощь, если у вас есть какие-либо вопросы или какие-либо вопросы, пожалуйста, свяжитесь с нами
Пожалуйста, обратите внимание на то, что,Использование бортовой системы thermistorR12, R31, R48measureOdrive mosfetemperature riseПомогает безопасности 。
Смотрите официальный веб-сайт:
Https://discourse.odriverobotics.com/t/odrive-mosfet-temperature-rise-measurements-using-the-onboard-thermistor/972

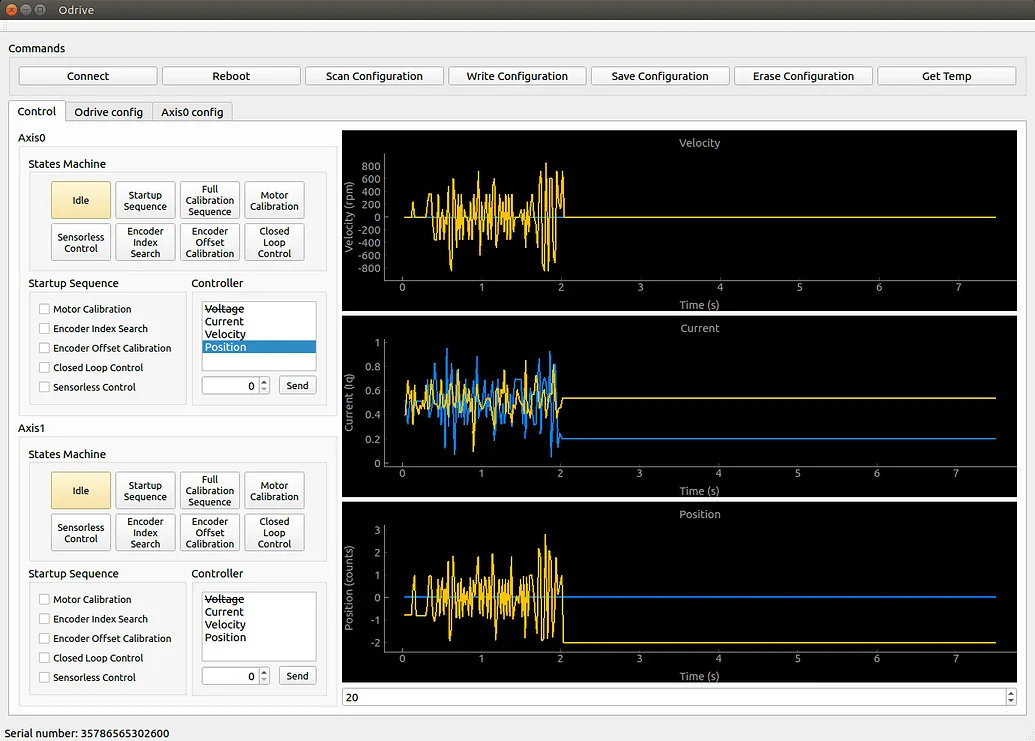
ODriveOpen source разработан fansUI odrivetoolInterface
GitLib: https://gitlab.com/p87942130/ui_odrivetool
Видео: https://vimeo.com/318632945
Другая информация находится на онлайн-рынке Baidu в верхней части этой страницы товара, пожалуйста, обратите внимание на постоянное улучшение
Комплементарные товары