

Описание
4 оси связь, LabVIEW, программирование, RS232aNd USB интерфейс, в том числе набор разработки программного обеспечения
I. Обзор
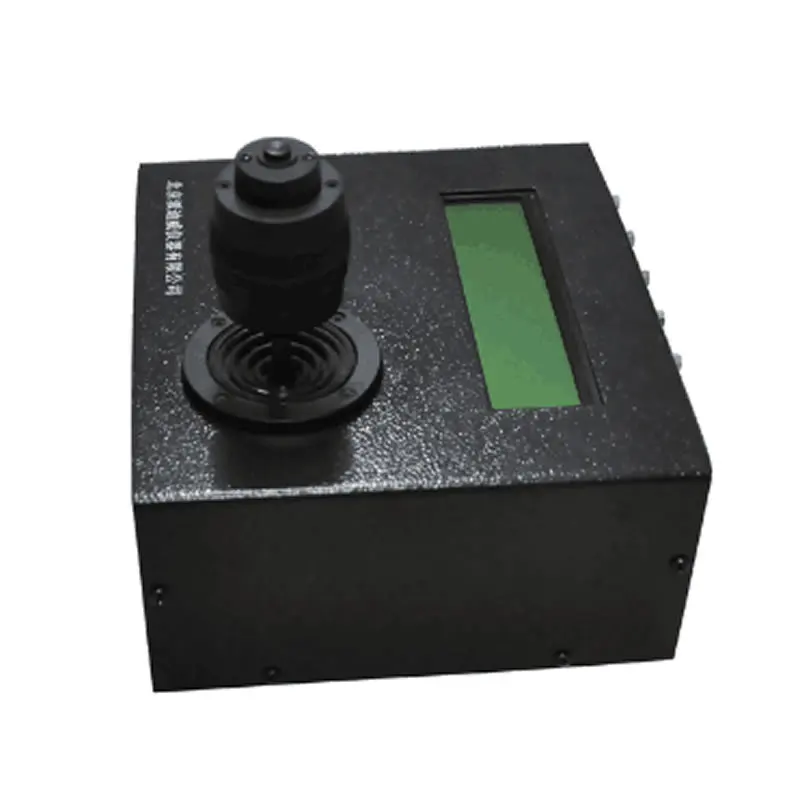
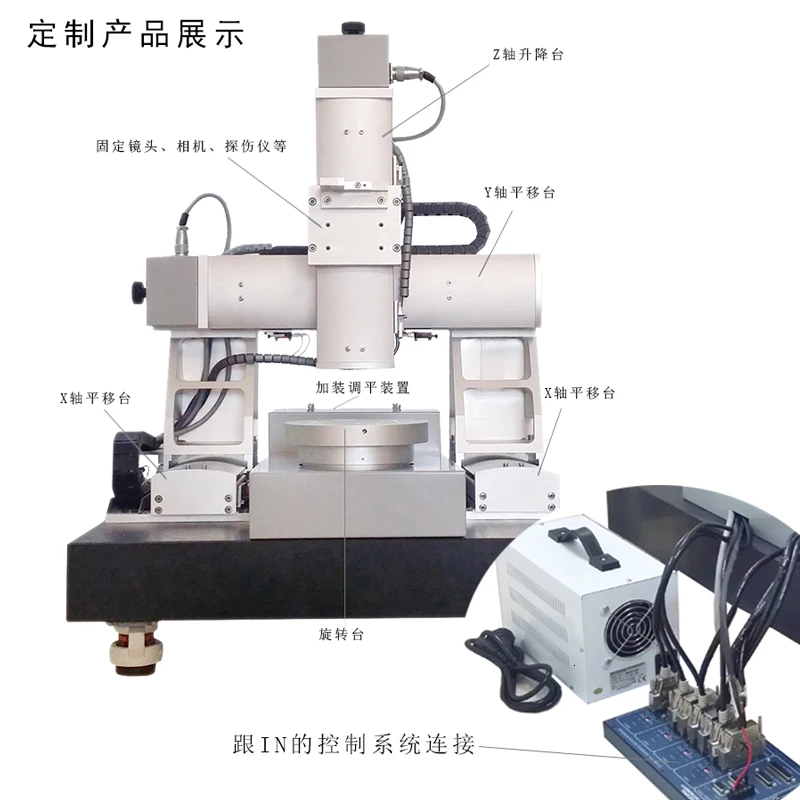
Мобильный контроллер ПЛАТФОРМЫ используется для управления stepper motor-driveNmobile платформой для достижения нескольких операций.Он также может использоваться для управления другими устройствами, управляемыми двухфазными шаговыми моторами. Автономные рокерДля достижения прямого ручного управления движением;RS232И USBИнтерфейс, от управления мягкой раскладкойТеперь управление движением, или компьютерное программирование для достижения более гибких и разнообразных методов управления. Каждая станцияКонтроллеры мобильной платформы могут управляться независимо или совместноЧетыреШаговый двигатель для достижения до четырех размеровПространство движется любым способом. Отображение информации о местоположении мобильной платформы в реальном времениЖК-дисплейНа экране.
В то же время, он имеет встроенный модуль управления движением и модуль привода двигателя для облегчения соединения управления, гибкие и разнообразные методы управления программированием, такие как управление командой и драйвер, которые могут поддерживать разработку различных систем управления программным обеспечением.
II. Способ подключения
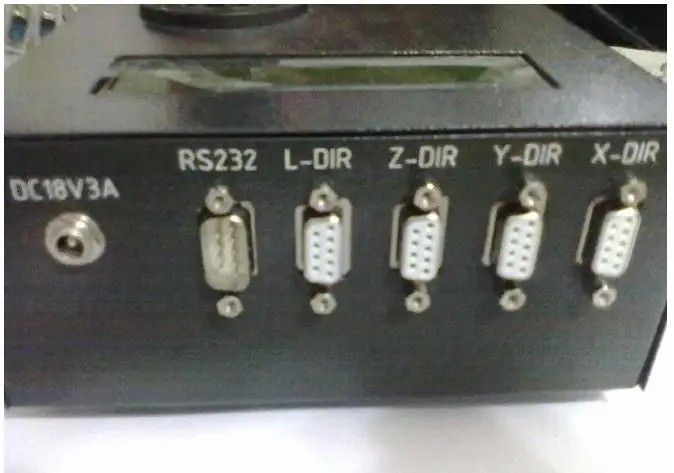
1.XКанал: ИспользуйтеDB9 (Отверстие)-DB9 (Игла)Соединительный кабель к мобильной платформеXТерминал управления направлением подключен.Никогда не Подключайтесь к электричества!
2.YКанал: ИспользуйтеDB9 (Отверстие)-DB9 (Игла)Соединительный кабель к мобильной платформеYТерминал управления направлением подключен.Никогда не Подключайтесь к электричества!
3.ZКанал: ИспользуйтеDB9 (Отверстие)-DB9 (Игла)Соединительный кабель к мобильной платформеZТерминал управления направлением подключен.Никогда не Подключайтесь к электричества!
4.LКанал: ИспользуйтеDB9 (Отверстие)-DB9 (Игла)Соединительный кабель к мобильной платформеLТерминал управления направлением подключен.Никогда не Подключайтесь к электричества!
5.RS232В приложенииDB9 (Отверстие)-DB9 (Отверстие)Присоединяете кабель кПКМашинаRS232Рот соединение;
4Источник питания: Подключите к адаптеру питания в креплении.
Прямая ручная Управление
1.Подключение по мере необходимостиX,Y,Z,LКанал кабельный;(Никогда не Подключайтесь к электричества!
2.Подключите адаптер питания к розетке контроллера мобильной платформы.(Только в том случае, которые могут быть использованы)Адаптер питания, который поставляется с этой машиной, не может быть изменен! Шууууууууууу
3.Убедитесь, что все соединения правильные, платформе нужно достаточно места для перемещения, и штекер переменного тока адаптера питания подключен к источнику питания после того, как оборудование будет размещено гладко.
4.Левый/Правая четырехмерная ручка-качалка, платформаXНаправленный двигатель выравнивание/Обратного вращения;
5.Спереди/Задняя Поворотная четырехмерная ручка, платформаYНаправленный двигатель выравнивание/Обратного вращения;
6.Просто/Реверсивная Поворотная четырехмерная ручка-качалка, платформаZНаправленный двигатель выравнивание/Обратного вращения;
7.Нажмите кнопку на ручке качалки и оставьте одновременно/Правая ручка-качалка, платформаLНаправленный двигатель выравнивание
/Обратного вращения;
ВосемьВстряхните четырехмерную ручку качалки И поймите связь между скоростью движения платформы и качелькой.
9.Четырехмерная ручка-качалка находится в свободном положении в одном направлении (нулевое положение)ШестьЧерез несколько секунд соответствующее направление двигателя автоматически станет "холостым""Состояние;
10.Когда запрограммирован (включая мягкую панель управления), качалка может отпустить запрограммированное управление направления движения, и качалка может вернуться в свое положение, что может остановить запуск, и может использоваться в качестве функции аварийной остановки.
4. Мягкая панель управления для управления движением
1.Связь между контроллером мобильной платформы и компьютеромRS232 или USBИнтерфейс;
2.ИспользованиеRS232Или USBКабель соединяет компьютер и контроллер мобильной платформы.
3.После подтверждения правильности всех подключений Включите контроллер мобильной платформы снова.
4.Запуск на компьютере снова:ПДВ Controller.exeСледующие интерфейсы получаются:
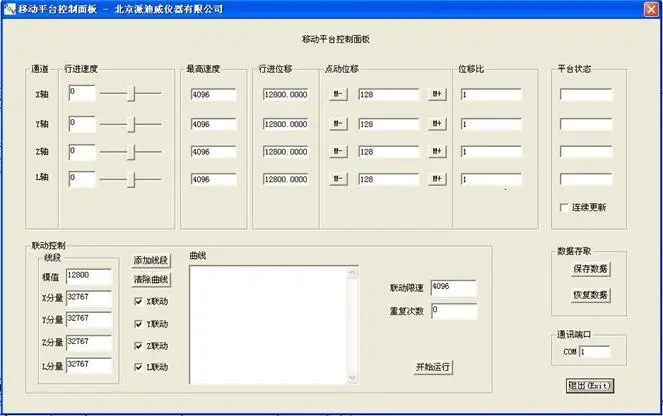 |
Верхняя часть-это прямая область управления, нижняя левая часть-область управления связью, а нижняя правая часть-панель доступа к данным, управление портом и часть выхода.
5.Непосредственный контроль.
ПроходУкажите контрольный канал той строки, в которой находятся контрольные данные.
Скорость движенияПусть двигатель соответствующего канала управления работает на этой скорости, значение которой составляет-4096~
Четыре тысячи девятьсот девяносто пятьОт двух до пяти лет. Абсолютное значение не должно быть больше последнего.Большинство с высокой скоростьюСтепень"В противном случае абсолютное значение скорости"Максимальная скорость";
Максимальная скоростьПусть максимальное абсолютное значение скорости двигателя в соответствующем контрольном канале будет на
~Четыре тысячи девяносто шестьМежду ними, указывать \\\\\\\\\\\\\\\\Скорость движения""Прогрессивный перемещения"И"PoIntdisplacement"Максимальное ограничение скорости в режиме;
Путешествия Рабочий объём цилиндра:На максимально высокой скорости(Не более"Максимальная скорость")Расстояние до путешествия.Его ценность и контрольПеремещения соотношение"Продукт-230~230-1Между;
PoIntdisplacement:НажмитеМ-ИлиM +При нажатии кнопки соответствующий канал будет двигаться в обратном направлении или в направлении вперед.
Смещение при заданном значении. Продукт его стоимости и последующий "Коэффициент смещения" должен быть-230~230-1Между;
Перемещения Комплект поставки:"Прогрессивный перемещения"И"PoIntdisplacement"Фактическое смещение и настройка в режимеПропорциональный коэффициент смещения. Установив пропорциональный коэффициент, Установочное значение может быть разным единицами измерения.
(КакМмСтепень и т. д.)Преобразование между перемещением в реальном времени и фактическим перемещением.
Платформа Состояние:Отображение текущей информации о положении и информации об ограничении платформы. Номер-это информация о местоположении."Макс"Или"Мин"Показывает, что платформа достигает дистального или проксимального предельного положения.
Постоянное обновление:Если выбрано,"Платформа государства"Информация будет обновляться непрерывно и синхронно с информацией о состоянии дисплея контроллера мобильной платформы и не будет обновляться, если не будет проверена.Платформа государства";
6."Подъёмный механизм Управление"Район.
Функция управления связью заключается в реализации свободного движения кривой по каналу, выбранному в качестве связывания. Здесь мы определяем кривое представление(Аналогично четырехмерному изображению кривой)Один:
"Кривая"Одним или несколькими прямыми"Отрезок"Подключении.
Модуль упругости и соотношение цена/качествоДля"Отрезок"Длина; значение-231~231-1Между;
XВес,YВес,ZВесИLВесКаждый товар"Отрезок"ПроживанияX,Y,ZИLВекторная длина и длина линии в направленииМодуль упругости и соотношение цена/качество"СоотношениеТридцать две тысячи семьсот шестидесяти восемьРаз(2)ПятнадцатьРаз)ЕгоЗначение в-32768~Тридцать две тысячи семьсот шестьсот семьМежду;
Добавить отрезкаУказанные выше "будет" шуууууууууууОтрезок"Добавить в корзину"Кривая"В верхней части;Просвет кривойБудет:"Кривая"Содержание удаления;
КриваяБлагодаря ряду \\\\\\\\\\\\\\\\Отрезок"Композиция"Кривая"Данные каждого отрезка линии на кривой выражены в виде ряда, который является сегментом линии.Модуль ценности""XКомпонент""YКомпонент",
"ZКомпонент"И"LКомпонент"Использование "," "отделяет число и использование s", "в конце линии. Криволинейных
Как много строк, вы можете изменить данные кривой прямо в поле отображения текста в соответствии с этим форматом.
XПодъемный механизм,YПодъемный механизм,ZПодъемный механизм,LПодъемный механизмПроверьте соответствующий канал для участия в соединении, непроверенный может быть самостоятельным движением;
Подъёмный механизм ограничения скоростиСамая высокая скорость в направлении линейного сегмента, значение которого uuuuuuuuuuu~Четыре тысячи девяносто шестьМежду;
ПовторенийКоличество повторений вышеуказанной кривой движения, значение которой~65 тысяч пятьсот 35Между;НольОзначает, что он работает только один раз и не повторяется.ОдинПовторите один, два и так далее.
Если для движения повторной кривой требуется, чтобы Начальная точка и конечная точка кривой были одинаковыми, в противном случае повторная кривая будет иметь одинаковую форму и не может перекрываться.
Начните БегЗагрузите данные кривой на контроллер мобильной платформы, начните мотор и начните движение кривой.
7Ждать в эксплуатации. В процессе управления связью канал, который будет ждать"X
Вес"Установить в качествеСоответствующий канал перестанет работать. В тех случаях, когда"Модуль упругости и соотношение цена/качество"ОДвести пятидесяти шестьРаза не меньше, чем
"Подъёмный механизм Скорость ограничение"Когда время ожидания квадратное, Время ожидания:(Двести пятьдесят шесть)Модуль/ограничение скорости связи + ограничение связиСкорость)* 0,4096 msВ тех случаях, когда"Модуль упругости и соотношение цена/качество"ОДвести пятидесяти шестьРаза меньше, чем"Подъёмный механизм Скорость ограничение"Время ожидания примерно:32 xМодуль упругости и соотношение цена/качествоПлощади и объема* 0,4096 ms
8.Панельный доступ к данным, управление портом и выход.
Сохранение данныхСохраните поля ввода и данные контроля состояния на панели в файл данных; однако
"Кривая"Данные не сохранены.
Восстановления данныхПрочитайте сохраненные данные из файла данных и установите их на каждый вход на панели
В кадре ввода и контроля состояния, нет"Кривая"Данных.
Связь портУстановите серийный пароль компьютера и контроллера мобильной платформы.Exit (выход)Выход из панели управления.
5. Управление движением по команде
Контроллер мобильной платформы получает команды от компьютера для управления движением. Вышеуказанная панель управления выполнена с помощью этих команд.
1.RS232Протокол интерфейса: скорость передачи данных57600Без проверки.ВосемьБитов данных,ОдинСтоп-бита;
2Форма передачи: компьютерный главный контроль передачи, каждый раз, когда компьютер передает на мобильную платформу управления ЛерДайтеОдинПосле байтов необходимо подождать, пока контроллер мобильной платформы отправит байты на компьютер0DhЭкспресс-доставкаКонтроллер мобильной платформы подтвердит получение байта, прежде чем компьютер сможет передавать его контроллеру мобильной платформы.Отправить внизОдинБайты, а затем подождите, пока контроллер мобильной платформы отправит байты на компьютер0DhЭто означает, что контроллер мобильной платформы подтвердит получение байта,....И так далее.3Формат команды: каждая команда состоит из строк с символамиASCIIКод. ХарактерОбщая длина нити не превышаетШестнадцатьБайт(Разделитель)Есть два способа компоновки команды: две буквы + две буквы"Другой: две буквы + цифры". Отличная алфавитные различиеНижний чехол; ";" знак является разделительным символом команды. Других символов быть не может.(Содержащие пространстваСетка)
Пример:XКанал3000Скорость идет назад:"SX-3000;"
4.Набор команд.
| Функция | Командной формы | Функция Описание | Примечания | Приведу пример | |
| Установите Бег скорости | SXn; SYn; SZn; SLn; | XСо скоростьюnДорожная сумка YСо скоростьюnДорожная сумка ZСо скоростьюnДорожная сумка LСо скоростьюnДорожная сумка | N =-4096 ~ 4095 | SX100; SY-234; SZ1000; SL4095; | |
| Загрузка данных | Удобный; | ЗагрузкаXДанные о местонахождении | ВозвратВосемьБайт | Удобный; | |
| Уй; | ЗагрузкаYДанные о местонахождении | ВозвратВосемьБайт | Уй; | ||
| UZ; | < | ||||
Характеристики
- Тип
- Запчасти для электроинструментов
- Индивидуальное изготовление
- Да
- Номер модели
- KZ-1004-D
- Материал
- Стальной сплав
- Применение
- Коммерческое производство
Комплементарные товары


