


Описание
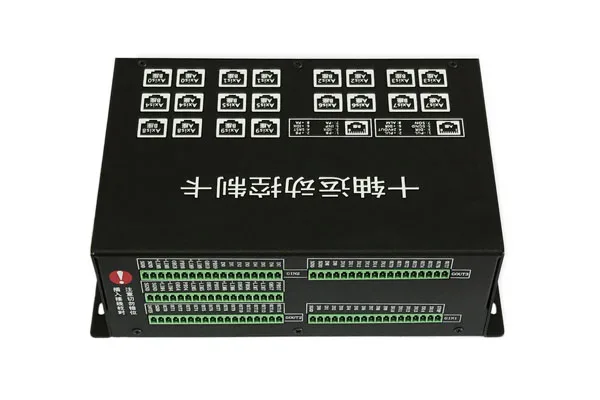
(Одна)Основные аппаратные средства управления движением
(1) 100MReal-time Ethernet высокоскоростная связь (iLink), поддержка adoptionWIFIRouter беспроводной связи 。;
(2) Максимальное Одновременное управление 10 осевым серводвигателем или шаговым двигателем;
(2) импульсный + направленный или вперед импульсы + отрицательный импульсный выходной режим опционально, разница/одиночный конец (открытый коллектор цепи) Опциональный выход;
(3) Share32Global switching input и каждый axis6Switch input, включая положительный, отрицательный концевой переключатель input, primaypoint Switch, Probe switch, Servo Alarm и Servo input;
(4) Выход Share40Switch, максимально допустимый ток is500mA, реле, приводящее небольшие токи непосредственно, СОЛЕНОИДНЫЕ клапаны и т. д. среди них 16 мая beTo установить состояние включения-выключения при первоначальном включении питания;
(5) входной интерфейс кодировщика для каждой оси, сервопривод включает, сервопривод сброса, сервопривод на месте, сервосигнал интерфейса;
(6) 1 пять дополнительных интерфейсов кодировщика, может использоваться для подключения электронного маховика, ортопедического кодировщика, такого как решетчатая линейка;
(7) 1One stop switch вход, может использоваться для подключения аварийного выключателя.
(Два)Основные показатели
(1) 100mсвязь Ethernet в реальном времени, чистый аппаратный процессор протокола, ответ связи, как маленький as50uS, четырехкратная проверка мониторинга, Обеспечение надежности; Хост компьютерный максимальный одновременное подключение 64 комплект контрольной карты (расширение через переключатели);
(2) Цикл управления движением: 1 мс;
(3) highest10 Axis dependence или синхронизация/интерполяция управления движением;
(4) Максимальная частота импульсного выхода: 6 МГц;
(5) Максимальная Входная частота кодирования 6 МГц;
(6) 32 инструкции и отзывы диапазон положения бит (пульс);
(7) погрешность положения: ≤ 1 пульс;
(8) Разрешение скорости команды (ошибка): менее 0,002%
(9) 48 позиционное прецизионное электронное Передаточное отношение;
(10) внутренняя обработка 48 бит;
(11) время обработки инструкции по случаю <0.1uS;
(12) высокая интеграция одночипового управления, высокая надежность системы;
(13) Все входные и выходные сигналы изолированы, высокоскоростной сигнал: rms 2.5KV, I/O: rms 3.5KV, высокая способность против помех;
(14) все коммутационные входы фильтрованы в цифровом виде;
(15) Все входные s и выходные s являются прямыми toEIA/TIA-422Differential парой or24VLevel входного и выходного контроллера, повышая способность анти-помех сигналов;
(16) поддержка 4 ~ 100 символов пользовательского шифрования, защита прав интеллектуальной собственности системных интеграторов;
(17) Поддержка удаленного обновления прошивки;
(18) некоторые оси могут быть настроены для высокой точности. PWMoutput, несколько выходных режимов, для получения подробной информации, пожалуйста, свяжитесь с нашим техническим инженером;
(19) Поддержка функциональной библиотеки, платформа и встроенная операционная система, может constectepc + плата управления движением или промышленный планшетный компьютер + система карты управления движением, используя Ethernet для связи друг с другом. если требуется функциональная библиотека под платформой, пожалуйста, свяжитесь с нашей службой поддержки клиентов.
(Три)Основные Управление функции
1. Каждая ось поддерживает линейную и кольцевую ось.
2. Каждая ось поддерживает плановое движение в двухкоординатной системе: основная система координат mcsand вспомогательные системы координат 。
Движение в основной системе координат, точка-точка или непрерывное Движение скорости в вспомогательной системе координат может быть наложено одновременно.
3. Непрерывность (скорость) движения.
(1) Поддержка соналичия, непрерывное Движение скорости в двух системах координат;
(2) улучшенное интеллектуальное управление кривой скорости, процесс ускорения и замедления более плавный;
(3) процесс увеличения и достижения целевой скорости может быть синхронизирован с другими переменными., например, синхронизация с смещением или временем и т. Д.;
4. Точечное движение (пробежка);
5. Точка-точка движения
(1) Поддержка одновременного движения точка-точка в двух системах координат, достигая движения суперпозиции;
(2) Поддержка представления движущихся целей в абсолютном положении и относительном расстоянии;
(3) поддерживает общий режим и режим отслеживания.
(4) Продвинутый интеллектуальный алгоритм планирования кривого ускорения и замедления, поддерживающий Асимметричные процессы ускорения и замедления, положение цели может быть изменено произвольно в процессе движения. Или скорость движения.
(5) может временно приостановить процесс движения.
6. Электронное движение передач.
(1) Коэффициент привода 48 бит, достигая высокой точности привода шестерни, ошибка составляет менее одного минимального блока смещения. 。
(2) ось последователя может следовать различным значениям командной позиции активной оси., или значение кодировщика отзывы.
(3) свободные и синхронные процессы соединения, приводной вал может быть в ускоренном или равномерном движении во время зацепления.
(4) коэффициент передачи может быть изменен в любое время. 。 после изменения передаточного отношения, новая скорость передачи может быть выполнена свободно или синхронно. 。
(5) есть два режима работы после сетки: запуск на оригинальной или указанной скорости (или замедление и остановка).
(6) свободный процесс сетки и синхронный процесс сетки.
(7) можно комбинировать с инструкциями по случаю, осуществляя гибкое синхронизированное движение.
(8) движение точка-точка в вспомогательной системе координат может быть наложено во время движения электронной передачи.
7. Электронное движение маховика.
8. Время/нелинейное синхронное движение смещения.
9. Интерполяция
(1) Поддержка одновременного выполнения интерполяционного движения в двух интерполяционных пространствах, то есть два набора осей одновременно производят интерполяционное движение;
(2) Каждое интерполяционное пространство поддерживается 1 осью ~ непрерывная линейная интерполяция всех осей, высокая скорость и высокая точность интерполяции во внутреннем оборудовании;
(3) Каждое интерполяционное пространство имеет Большой буфер, поддерживающий непрерывную интерполяцию массивных микролинейных сегментов;
(4) Технология слияния третьего порядка используется при переходе между сегментами и сегментами., сглаживая воздействие небольших линий во время перехода;
(5) Поддержка произвольной двухосевой интерполяции дуги;
(6) Поддержка спиральной интерполяции;
(7) Поддержка двухосевой дуги + интерполяция некоторых осей, линейная ось пропорционально продвигается по дуговой дорожке;
(8) инструкции по параметрам записи могут быть вставлены между сегментами интерполяции, инструкция по работе с битами, инструкция по ожиданию, инструкция по случаю, гибкое выполнение сложных синхронизированных движений, аси/Синхронизация с движением пути и т. д.;
(9) скорость и конечная скорость каждого сегмента могут быть указаны;
(10) для каждой оси могут быть установлены относительные или абсолютные координаты;
(11) Линейные Сегменты могут быть выбраны на основе onX, Y, zcomposit пути к скорости планирования, скорость также может быть спланирована на основе расстояния движения одной оси; планирование скорости секции дуги на основе траектории дуги;
(12) изменение скорости в реальном времени, соотношение скорости может быть больше, чем 1, или меньше, чем 1;
(13) пауза/непрерывная интерполяция.
10. Контурное движение. Контурное движение относится к расчету точечных данных хост-компьютером (интерполяция программного обеспечения хоста), fromiMCSmooth фитинг и тонкая интерполяция.
11. Поиск и установка исходного оборудования (обнуление) 。
(1) Поддержка трех типов механического оборудования: A. Только домашний переключатель; B. Переключатель источника + кодовый индекс сигнала (zвзаимно); C. Индекс кодера onlyNumber. 7 Средний возврат в нулевой режим.
(2) Вы можете установить две скорости поиска, высокую скорость и низкую скорость.
(3) Поиск места происхождения в любом направлении, автоматически возвращаясь при Лимите.
(4) вы можете установить поиск в исходное положение, автоматически перемещать в указанное место (homestpos) 。
(5) можно установить значение смещения исходной позиции (homepos) 。
(6) переключатель источника может быть указан на подъеме или падении.
(7) Начало можно установить непосредственно, используя переключатель источника сигнала или указательный сигнал главного энкодера.
(8) Хост в любое время (в том числе Спорт) вы можете непосредственно установить текущую точку в качестве начала с помощью команды.
12. Событие инструкция программирования
Креативный процессор событий, механизм обработки событий при прохождении timeEDM (Event-Driven Motion) для осуществления различной синхронизации гибко, asIOsynchronization 。
13. Расположение захвата
Функция защелкивания положения срабатывает зондом на каждой оси, значения блокировки толкаются в буфер (FIFO), непрерывная многоточечная защелка, FIFODepth is128x32bit 。
14. I/OCounter
Также можно использовать вход переключателя зонда для каждой оси. I/Ocount, подсчитывая эффективные края входных переключателей.
15. Другое дополнительных функций
Если подвешивается, временная остановка выходного импульса, точка останова местоположения, время и т. Д.
16. Движения разглаживания
Расширенные интеллектуальные алгоритмы сглаживания, продолжить производную ускорения.
17. Статическая ошибка компенсации 。
Со статической функцией компенсации ошибок, осуществляющей компенсацию ошибок при оформлении планового движения, гарантируем, что ошибки попадают в установленные рамки «окна» в пределах, steppingClosed-loop Управление также может быть осуществлено путем добавления кодировщика к мотору.
18. Ошибки и безопасность
Обеспечивает многоуровневое Обнаружение ошибок и функции защиты безопасности:
(1) мониторинг данных инструкции
(2) ограничение ускорения;
(3) Ограничение скорости;
(4) сервосигнализация;
(5) аппаратный концевой переключатель;
(6) ограничение местоположения программного обеспечения;
(7) мониторинг аномалий командной позиции;
(8) погрешность положения превышает лимит;
(9) переключатель аварийной остановки 。
19. Идентификация статуса движения
20. Динамическое окно
21. Отзывы о позициях энкодера
22. Несколько инструкций по дизайну, каждая инструкция fifomutually независимая, легкая многопоточная конструкция;
23. Поддержка инструкций ожидания, битовая работа и т. д., легко осуществить контроль времени/управление.
(Четыре)Прочие вспомогательные средства разработки приложений
1. iMCSOFT: разработка и отладка платформы системы управления движением
IMCSOFTAimed atimcappliance разработка и отладка программного обеспечения для серии карт управления движением, используйте d, чтобы помочь использовать rs для ускорения развития приложения управления движением 。 используйте rs, можете написать значения всех параметров или зарегистрировать. iMCSOFTProgramming под программным обеспечением использует аналогичный approachBASICLanguage, простой синтаксис, простой в использовании, как:
Для a = от 0 до 4 do; выполнение цикла 5 секунд
Wr mcsdist 10000 1; axis1OfmcsdistWrite in100000
Wr mcsgo-1 1; axis1OfmcsgoParameter writing-1 (FFFFh)
Waitparam mcsmoving 1, 0, 0,1; ожидание завершения работы мобильного телефона
Следующий; концом петли
2. Dynamic Link function Library.
Пользователи могут вызвать функцию librariesC, C + +, VC + +, VB. net, Delphy, LabviewHigh уровень языковой сборникиwindows программное обеспечение приложения под 。 stayimcsoftinruction, чтобы использоваться, большинство функций s можно найти в DLL., и формат аналогичный., поэтому, как долго asstayiMCSOFTControl функция программирования и отладки на платформе, это может быть осуществлено путем вызова соответствующей функции программирования на языке высокого уровня., так что это можно сделать быстро. отправить программное обеспечение пользователя.
3. Imcsoftпримеры программ и VC, VB, LabVIEW следующий пример программы, через эти примеры программ, пользователи могут быстро понять метод управления программированием карты.
(Пять)Рабочая среда
Рабочая температура: 0 ~ 60 ℃
Температура хранения:-20 ~ 80 ℃
Влажность: 5% ~ 90% без конденсации.
(Шесть) о подключении драйвера
ПрименениеRJ45Одной из характеристик контрольной карты является то, что база используется в качестве порта подключения драйвера, может принять5Класс (CAT5) Или шесть категорий (CAT6) Кабель Ethernet, прессованная кристальная головка на одном конце, другой конец провода приварен к вилке серводвигателя (обычно видится какSCSI-50PШтекер),Таблица размеровПоказано»
Характеристики
- DIY Supplies
- Electrical
Комплементарные товары


