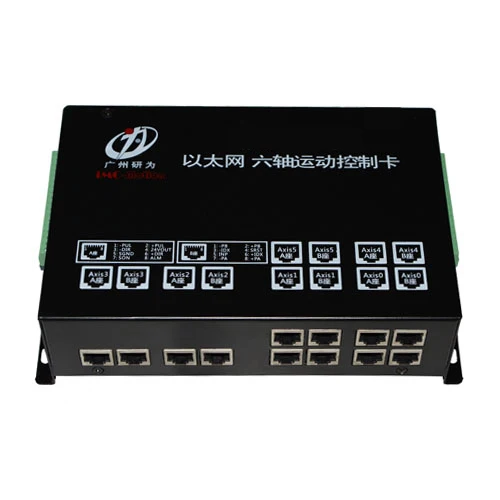


Описание
(Одна)Основные движения Управление Аппаратные ресурсы
(1) 100MReal-time Ethernet высокое Скорость Связь (iLink), Поддержка для adoptionWIFIRouter Беспроводной Связь 。;
(2) максимального одновременного control6Axis Серводвигатель или шаговый двигатель;
(2) Пульс + направленного или вперед импульсов + отрицательный импульс Выход режим опционально, разница/несимметричный (открытые цепью коллектора) Опциональная работа Выход;
(3) Share32Global переключение Вход и каждый axis6Switch Вход, включая положительный опыт в надутом виде отрицательный концевой выключатель Вход 、 начальной Вход точечного переключателя, переключатель зонда, сервосигнал и сервопривод;
(4) Share40Switch Выход, максимально допустимый ток is500mA, реле, который заставляет небольшой скачков напряжения и питания непосредственно в надутом виде электромагнитные клапаны и т. д., в том числе are16May быть Для того, чтобы установить ВКЛ-ВЫКЛ состоянии на начальном для включения;
(5) вход Энкодера Интерфейс для каждой оси 、 Servo позволяют 、 Servo сброс 、 Servo месте 、 серво будильник Интерфейс;
(6) 1 Пять вспомогательный кодировщик интерфейсов, можно использовать для того чтобы соединить электронный маховик, ортогональная кодер оборудования, таких как решетчатая линейка;
(7) 1One переключатель аварийной остановки вход, может быть использован для подключения переключатель аварийной остановки 。
(Два) Основные показатели
(1) 100MReal-time Ethernet Связь, аппаратные средства только Протокол процессор, Связь ответ как небольшой as50uS, четырехместный проверки контроля, обеспечения надежности; рабочему компьютеру Максимальное одновременное подключение 64set контрольная карта (расширение через переключатели);
(2) для управления движением цикл: 1 мс;
(3) Highest6Axis независимости или синхронизации/интерполяции движения Управление;
(4) Пульс Выход Максимальная частота: 6 МГц;
(5) Максимальная Входная частота encoder6MHz;
(6) 32 директиву и отзывы позиции ассортимент бит (импульсный);
(7) положение ошибка: ≤ 1 импульс;
(8) инструкция Скорость Разрешение (ошибка): менее than0.002 %
(9) 48 точность положения электронный Шестерни Передаточное отношение;
(10) inside48Bit вычислений обработки;
(11) для праздника инструкция срок обработки заказа <0.1uS;
(12) высокой степенью интеграции с одним чипом Core Управление, высокая надежность;
(13) Все входные и выходные сигналы изолированы, высокая скорость сигнала Синусоидальная мощность: 2.5KV, I/O Синусоидальная мощность: 3.5KV, высокая способность анти-помех;
(14) все переключение входов в цифровом виде фильтруют;
(15) все входы и выходы прямая toEIA/TIA-422Differential пара or24VLevel внутри и снаружи контроллер, обеспечивая защиту от помех способность сигналов;
(16) Support4 ~ 100 персонаж пользовательский флэш-памяти, защита прав интеллектуальной собственности Системы интеграторов;
(17) Поддержка для удаленного обновления прошивки;
(18) некоторые оси могут быть настроены для высокой точности. PWMoutput, несколько выходных режимов, для получения подробной информации, пожалуйста, свяжитесь с нашим техническим инженером;
(19) Функция библиотеки supportWINDOWSPlatform andWinCEEmbedded Операционная система, возможно, constitutePC + движения Управление карты или промышленный планшетный компьютер + Системы движения Управление карты, используя Ethernet взаимодействовать друг с другом 。 если требуется функциональная библиотека под платформой, пожалуйста, свяжитесь с нашей службой поддержки клиентов.
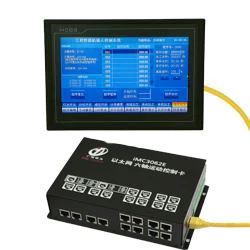
(Три)Основные Управление функции
1. Каждая ось поддерживает линейную и кольцевую ось.
2. Каждая ось поддерживает запланированные motion в двухкоординатный система: координат systemMCSAnd вспомогательный координатно-systemPCS 。
Движение в основной системе координат, точка-точка или непрерывное Движение скорости в вспомогательной системе координат может быть наложено одновременно.
3. Непрерывности (скорости) motion 。
(1) Поддерживает одновременное 、 непрерывного скорость движения в вспомогательный двухкоординатный Системы;
(2) у нас есть современное IntelligenceSSpeed кривой управления, ускорения и замедления процесса является более ";
(3) Процесс наращивание и достижения цели скорость может быть синхронизированы с другими факторами., например, синхронизация со смещением или времени и т. д.;
4. Точка движения (пробежку);
5. Точка-точка motion
(1) Поддержка одновременной точка-точка motion в двух систем координат, наложения motion;
(2) Поддержка представление движущихся целей в Абсолютное Положение и относительное расстояние;
(3) поддерживает общий режим и режим отслеживания.
(4) у нас есть современное IntelligenceSPlanning алгоритм кривой и торможение, поддерживая Асимметричная ускорения и замедления процессов, информацию о местонахождении может быть изменен в произвольном порядке и motion. Или скорость движения 。
(5) приостановки 。 движения
6. Электронные Шестерни движения 。
(1) 48Bit коэффициент привода, достигается высокая точность Шестерни езды на автомобиле, погрешность составляет менее одного минимального блок смещения. 。
(2) Последователь оси можете следить за различных командных значений положения активной оси. Или кодировщик отзывы значение 。
(3) бесплатно и синхронный соединения процессов, приводного вала может быть в ускоренном или форма motion во время боевых действий. 。
(4) коэффициент передачи может быть изменен в любое удобное для Вас время. 。 после передаточное число изменений, скорость передачи данных может быть достигнуто свободно или синхронно. 。
(5) есть два режима работы после зацепления: бег по первоначальной или заданной скорости (или тормозить и деление диафрагмы) 。
(6) Бесплатная сетки процесса и синхронный зацепления процесс 。
(7) можно сочетать с событие инструкции, понимая, гибкий синхронизированы движения 。
(8) точка-точка motion в вспомогательная система координат могут накладываться, в то время как motion из Электрической Лебедки выполнена. 。
7. Электронный маховик движения 。
8. Время/нелинейных синхронный motion перемещения 。
9. Интерполяции движения 。
(1) Поддерживает одновременное выполнение интерполяции motion в двух интерполяции пространств, то есть два комплекта осей выполнять интерполяции в одно и то же время.;
(2) каждая (интерполяция до места supported1Axis ~ непрерывная линейная интерполяция все оси, высокая Скорость и высокая точность интерполяции во внутренней аппаратуры;
(3) каждая (интерполяция до пространство имеет Большой буфер, поддерживая непрерывное интерполяции массового микро отрезков;
(4) третий-заказ fusion технология используется для перехода от сегментов, в том числе после воздействия мелких линий при переходе время;
(5) Поддержка произвольных двухосевой дуги интерполяции;
(6) Поддержка спираль интерполяции;
(7) поддержки двухосевой дуги + какой-нибудь оси интерполяции, линейная ось пропорционально достижения со ссылкой на дуги путь;
(8) вы можете вставить параметр записи инструкции между интерполяции сегментов, бит инструкция по эксплуатации, подождите инструкция 、 события, гибкий реализации комплексных синхронизированы движения, AsI/OSynchronization с путь Motion, и т. д.;
(9) скорости бега и скорость каждого этапа могут быть оговорены.;
(10) Относительная или абсолютная координаты могут быть установлены для каждой оси.;
(11) отрезков может быть выбран основал RVS, Y, ZComposite путь к планирования Скорость, скорость, также может быть запланировано на основе перемещения с радиусом действия на одной оси.; Планирование Скорость дуги секции исходя из дуги путь;
(12) в режиме реального времени смена Скорость адекватному соотношению Скорость соотношение может быть больше than1, или меньше than1;
(13) пауза/по-прежнему интерполяции 。
10. Контурная motion 。 контур motion связана с расчетом точка данных хост-компьютер (Главное устройство интерполяция программного обеспечения), fromiMCSmooth установки и тонкой интерполяции 。 Fit Интерполяция алгоритм для пользователя собственной разработки 。
11. Поиск и машинного оборудования набора происхождения (обнуление) 。
(1) поддерживает три типа механическое оборудование: A. Только переключатель источника; B. Переключатель источника + кодировщик индекс сигнал (Zmutually); C. Кодер-только в том случае, индекс сообщение Номер 。 путь возвращения к zero в седьмой средней школы 。
(2) Вы можете установить два поиск скорости, высокая скорость и низкая скорость. 。
(3) Найдите приложение для происхождение в любом направлении, автоматически возвращается при встречах предел 。
(4) вы можете установить с помощью поиска происхождение, автоматически перемещаются в определенном положении (homestpos) 。
(5), нанесенный методом офсетной стоимости происхождения положение могут быть установлены (homepos) 。
(6) Запуск По переднему или заднему из переключатель источника могут быть оговорены. 。
(7) происхождение может быть установлен непосредственно с помощью переключатель источника сигнала или индекс сигнала главного кодировщик. 。
(8) пребывания в любое время (в том числе спортивными) вы можете установить текущую точку в качестве источника напрямую с помощью инструкции. 。
12. Событие инструкция программирования
Творческий событие процессор, проход timeEDM (событийной движения) обработки событий механизм для того чтобы осуществить различные синхронизации гибко, asIOsynchronization 。
13. Расположение захвата
Позиция функция защелкивания вызваны зонд на каждой оси, замок значения в виде push-уведомления в буфер (FIFO), непрерывная многоточечный защелки, FIFODepth является 128x32bit 。
14. I/OCounter
Зонд Переключайте входные для каждой оси может также использоваться. I/Ocount, считая полного края оплетки до тех пор, входные переключатели 。
15. Другое дополнительных функций
Если подвесной 、 временно подача прекартится импа Ульс инструкций, расположение кабеля 、 синхронизации и т. д. 。
16. Движения разглаживания
Расширенный интеллигентая (ый) алгоритм сглаживания, по-прежнему производные ускорения 。
17. Статическая ошибка компенсации 。
Со статическим ошибка функцией компенсации, компенсация погрешности в тех случаях, когда планирование motion будет завершен, гарантируем, что ошибки подпадают под настраиваемые ограничения «окна» в пределах, шаговый двигатель Замкнутому циклу также может быть достигнуто, добавив кодировщик для мотор 。
18. Ошибки и безопасность
Обеспечить многоуровневый для обнаружения ошибок и безопасности функции защиты:
(1) инструкция мониторинг данных
(2) ускорение ограничения;
(3) Скорость предел;
(4) сервопривода сигнализация в режиме реального времени
(5) аппаратные средства концевой выключатель;
(6) программное обеспечение предела положения;
(7) командную позицию аномалия мониторинга;
(8) ошибка положения превышает лимит;
(9) переключатель аварийной остановки 。
19. Обнаружение движения идентификации статуса
20. Динамический после окна
21. Положения кодировщика отзывы
22. Несколько instructionFIFODesign, каждый instructionFIFOmutually независимых, легко многопоточность дизайн;
23. Поддержка ожидания инструкции 、 бит эксплуатации и т. д., легко реализовать сроки контроля/сотрудничество 。
(Четыре)Другое вспомогательный Применение развития ресурсы
1 、 iMCSOFT: разработки и отладки платформа motion система управления
IMCSOFTAimed atiMCApplication разработки и отладки программное обеспечение для серии motion Управление карты, используется для того, чтобы помочь пользователям, которые используют для того, чтобы ускорить развитие motion Управление приложений Cheng 。 пользователи могут accessiMCSOFTRead или напишите значений всех параметров или регистрирует 。 IMCSOFTProgramming под программного обеспечения использует аналогичный approachBASICLanguage, простой синтаксис, проста в использовании, как:
Для a = 0 до 4 do; петля execution5second
Wr mcsdist 10000 1; axis1OfmcsdistWrite in100000
Wr mcsgo-1-1 шт.; axis1OfmcsgoParameter письма-1 (FFFFh)
Waitparam mcsmoving 1, 0, 0,1; ждем к мобильному телефону, чтобы в комплекте
Следующий; концом петли
2 、 динамический ссылка Функция библиотеки 。
Пользователи могут функция вызова librariesC 、 C + + 、 VC + +, VB 、. Чистая 、 Delphy 、 LabviewHigh уровень Язык CompilationWindowsApplication программное обеспечение 。 StayiMCSOFTInstructions для того, чтобы быть использованы, большинства функций можно найти в DLL. И формат похож., таким образом, до тех пор, пока StayiMCSOFTControl Функция программирования и отладки на платформе, он может быть реализованы по телефону, соответствующий Функция программирование на языке высокого уровня. И, таким образом, ее можно произвести быстро. Отправить инструкция прикладное программное обеспечение 。
3 、 iMCSOFTExamples программ andVC 、 VB 、 LabviewThe после пример программы, с помощью этих примеры программ, пользователи могут быстро понять управления Метод программирования поздравительных открыток 。
(Пять)Рабочая среда
Температурный режим работы: 0 ~ 60 ℃
Температура хранения:-20 ~ 80 ℃
Влажность: 5% ~ 90% без конденсации.
(Шесть) около драйвера Соединительный
Применение RJ45 Одна из характеристик контрольной карты заключается в том, что сиденье выступает в качестве драйвера Соединительный порт., могут быть приняты 5 Класс ( CAT5 ) Или шесть категории ( CAT6 ) Кабель Ethernet, прессованные с кристаллической головкой на одном конце и другого конца провода сварен к вилке на сервопривод (обычно считается SCSI-50P Штекер), Таблица размеров Показано»
 Если шагового драйвер подключен, как правило, только в том случае, импульсных команд и направление сигналы должны быть соединены., таким образом, вы, как правило, только нужно подключить один из них.RJ45Разъем (а именноAXn_AСиденья),Таблица размеровВыглядят следующим образом:

Характеристики
- Материалы для самостоятельного изготовления
- Электрический
Комплементарные товары


