
Описание
Тип-1 шт.
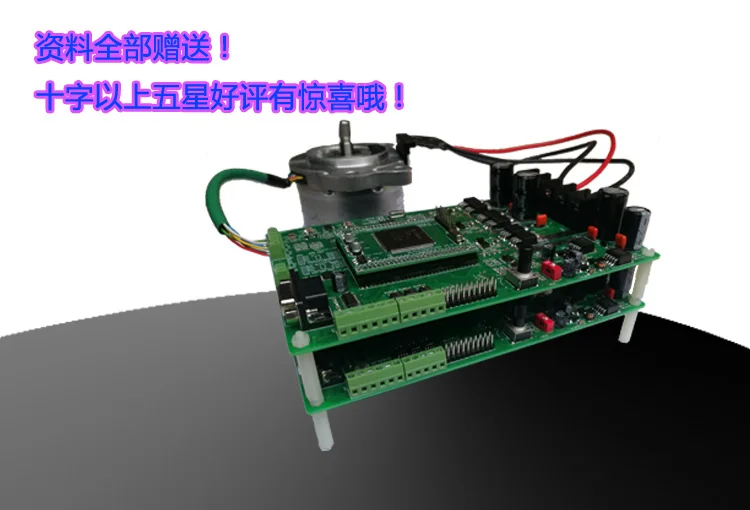
1) Один комплект поворотной платы управления двигателем PMSM (плата процессора + низкая плата)
2) один вращающийся трансформатор с постоянным магнитом синхронный двигатель (24 В 100 Вт 3000 об/мин) (90% новинка)
Тип 2:
1) Один комплект поворотной платы управления двигателем PMSM (плата процессора + низкая плата)
2) один вращающийся трансформатор с постоянным магнитом синхронный двигатель (24 В 100 Вт 3000 об/мин) (90% новинка)
3) один симулятор XDS100V3

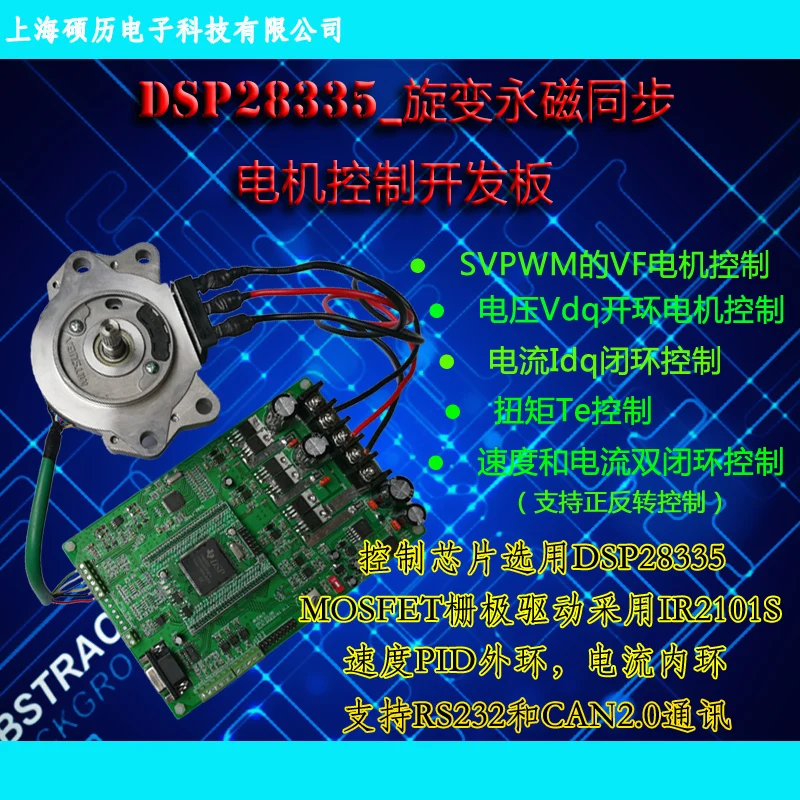
DSP28335 Вращающийся Постоянный магнит синхронный двигатель управления макетной платы используется для управления якорной точкой Вращающийся Постоянный магнит синхронный мотор. Он в основном ориентирован на пользователей, которые учатся управлять двигателем, реализуют или проверяют алгоритм управления двигателем и продукты разработки мотора якорной точки. Цель этих решений заключается в том, чтобы люди могли быстро начать делать свои собственные продукты. Вращающийся синхронный двигатель с постоянным магнитом широко используется в электромобилях. В этом виде двигателя используются как двигатель привода шпинделя, так и двигатель рулевого управления. Для того, чтобы дать возможность студентам, научным работникам в научно-исследовательском НИИ и разработчикам сопутствующих продуктов компании быстро войти в исследования и разработки и учебу, этот совет по разработке представлен.
Применимые объекты:
1. Разработала компанию по производству моторной продукции, осуществила и проверила алгоритм;
2. Студенты, которые учатся моторике управления;
3. Технические инновации, дизайн градаций и дизайн курсового управления двигателем;
4. Соответствующий персонал контроллера двигателя для электромобиля.
Цель
1) VF режим управления двигателем SVPWM (обучение SVPWM)
2) Режим управления двигателем с открытым циклом напряжения Vdq (узнать положение и скорость приобретения AD2S1205, преобразование сбора тока и верификацию с открытым циклом SVPWM)
3) Текущий режим управления замкнутым циклом Idq (узнать текущее управление замкнутым циклом, этот режим нагрузки двигателя свободного тока в сборе летающего автомобиля)
4) режим управления крутящим моментом Te (управление контуром тока для поиска таблицы крутящего момента, в котором двигатель не имеет нагрузки крутящего момента в сборе скорость автомобиля)
5) Двойной замкнутый режим управления скоростью и током (поддержка положительного и отрицательного контроля вращения)
DSP28335 вращающийся трансформатор PMSM Мотор Управления макетной платы, в основном для обучения управления двигателем, осуществления или проверки мотора управления, разработки мотора продуктов пользователей проекта, специально для тех, кто хочет заниматься или занимается управлением электродвигателем транспортных средств, связанных с исследованиями и исследованиями.
Чип управления DSP28335
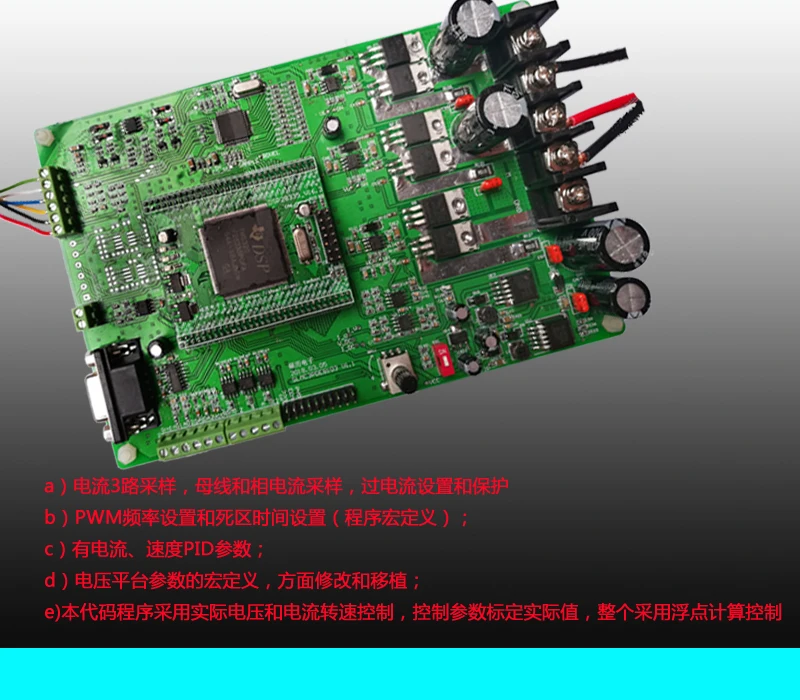
А) 3 канала выборки, шины и фазового тока, настройка и защита от перегрузки по току
Б) настройка частоты ШИМ и настройка времени мертвой зоны (определение макроса программы);
В) точка якоря тока и ПИД-параметр скорости;
Г) макро-определение, модификация и трансплантация параметров платформы напряжения;
E) эта кодовая программа принимает фактическое напряжение и контроль скорости тока, параметры управления откалиброваны с фактическим значением, и весь процесс контролируется с помощью расчета с плавающей точкой
3. MOSFET ворота привода принимает IR2101S, MOSFET HY3610, 160A 100 VMOS;
4. С внешней петлей скорости PID, текущей внутренней петлей, двойной замкнутой петлей управления
5. Поддержка связи RS232 и CAN2.0, отладка и использование некоторых клиентов, а также использование связанных методов связи.
| \ \ | \ \ | \ \ | \ \ |
| \ Процессор \ | \ DSP28335 \ | \ LQFP176 \ | \ \ |
| \ IC \ | \ IR2101 \ | \ MOS \ | \ \ |
| \ MOS \ | \HY3610\ | \ \ | \ T0-220/160A/100 V \ |
| \ Мощность \ | \ LM2596 \ | \ Бак \ | \ \ |
| \ Мощность \ | \ XL7035E \ | \ Бак \ | \ \ |
| \ IC \ | \ SD06 \ | \ \ | \ \ |
| \ IC \ | \ SGM8272 \ | \ \ | \ \ |
| \ IC \ | \ MAX232 \ | \ \ | \ \ |
| \ IC \ | \ SN65HVD230 \ | \ Может \ | \ \ |
| \ \ | \ NEC6001 \ | \ \ | \ \ |
| \ IC \ | \ AD2S1205 \ | \ \ | \ \ |
6.
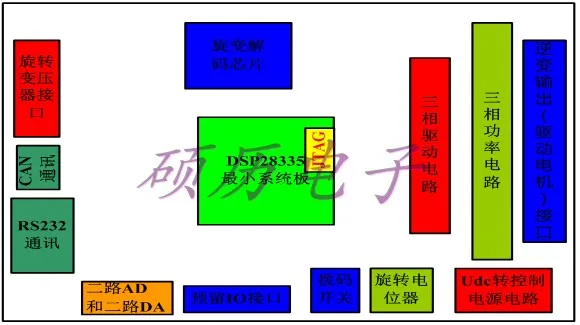
\
\
\

J1
\
| \ \ | \ \ | \ \ |
| \ 2 \ | \ RS-TXDB \ | \ \ |
| \ 3 \ | \ RS-RXDB \ | \ \ |
| \ 5 \ | \ RS-GND \ | \ \ |
| \ 1、4、6-11 \ | \ NC \ | \ \ |
JP1 может
\
| \ \ | \ \ | \ \ |
| \ 1 \ | \ CANL \ | \ \ |
| \ 2 \ | \ Кань \ | \ \ |
JP6-():
| \ \ | \ \ | \ \ |
| \ 1 \ | \ GND \ | \ \ |
| \ 2 \ | \ W \ | \ W \ |
| \ 3 \ | \ V \ | \ W \ |
| \ 4 \ | \ U \ | \ W \ |
| \ 5 \ | \ DC24V \ | \ 24 V \ |
JP2-ADDA:
| \ \ | \ \ | \ \ |
| \ 1 \ | \ GND \ | \ \ |
| \ 2 \ | \ AD1 \ | \ \ |
| \ 3 \ | \ AD2 \ | \ \ |
| \ 4 \ | \ DAC1 \ | \ \ |
| \ 5 \ | \ DAC2 \ | \ \ |
| \ 6 \ | \ VCC \ | \ 5 V \ |
JP4
| \ \ | \ \ | \ \ |
| \ 1 \ | \ R1 \ | \ \ |
| \ 2 \ | \ R2 \ | \ \ |
| \ 3 \ | \ Грех \ | \ \ |
| \ 4 \ | \ Син + \ | \ \ |
| \ 5 \ | \ COS- \ | \ \ |
| \ 6 \ | \ COS + \ | \ \ |
Характеристики
- Материалы для самостоятельного изготовления
- Электрический
Комплементарные товары


